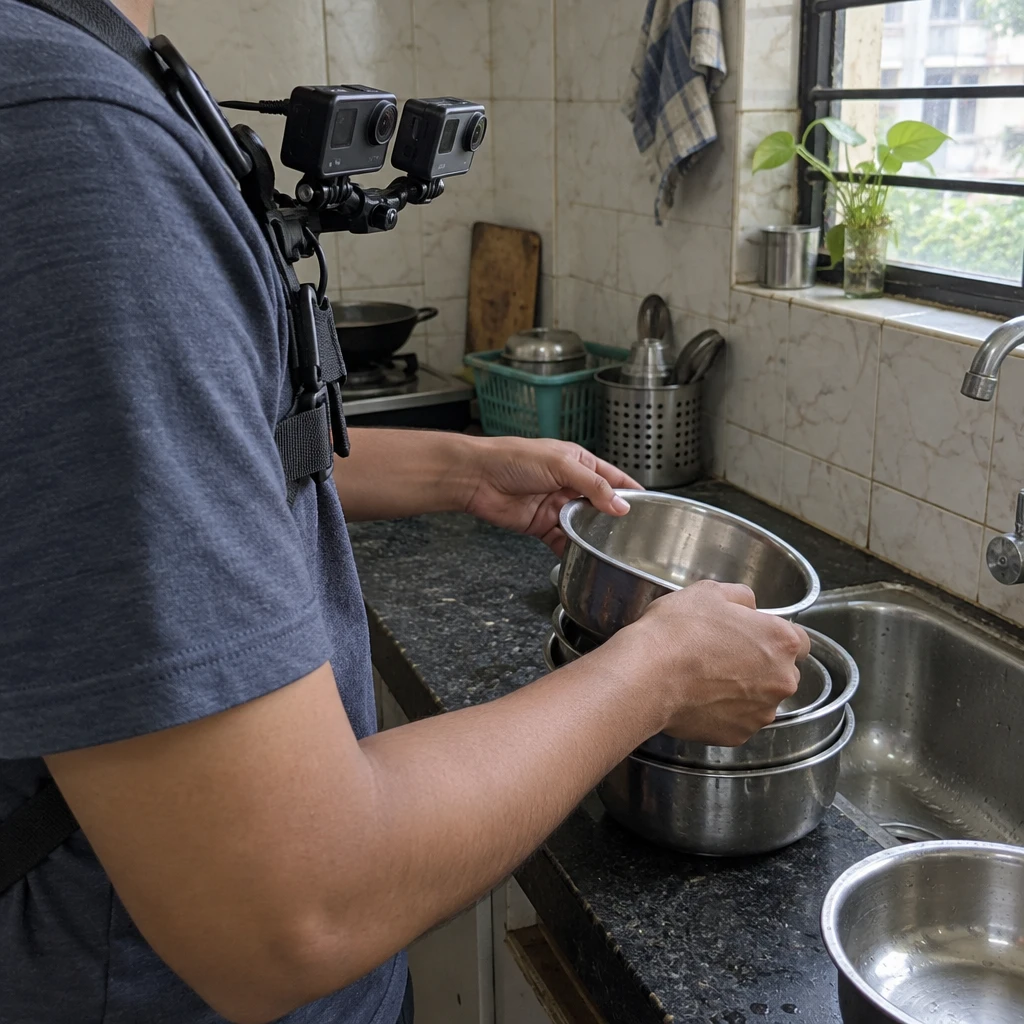
印度班加罗尔的 Humyn Labs 靠拍日常工作和家务,为机器人公司和 AI 实验室提供训练数据。它拿到 4700 万美元 A 轮融资,其中 2600 万美元是 Accel 领投的股权,2100 万美元是风险债务。我更在意后面这笔钱。工人按日或按周领款,AI 实验室客户通常要等 30 至 60 天才付款,订单越多,公司可能就得先垫越多。
Humyn 在拉美和亚洲逾 20 个国家采集,主要枢纽是巴西、印度和韩国。这套网络擅长覆盖不同家庭、物件和做事习惯。相比之下,XDOF 用遥操作记录机器人自身的动作轨迹,采集要用到机器人和操作员,结果却更贴近目标硬件的控制训练。Humyn 能拍到更多样的做法,但拍得再清楚,人的手也不能直接替机械手写控制指令。
工人领款之后,客户什么时候付钱
按创始人披露的口径,Humyn 有 12 家付费客户,约 90% 的收入来自美国,客户名单未公开。2026 年 4 月至 10 月,公司录得 1000 万美元收入;另有 2000 万美元已签合同,还有 2000 万美元交易未敲定。期间收入不能当成年化经常性收入,也不能当成到账现金;已签合同离回款还有多远,要看交付和验收走到了哪一步。
<svg viewBox='0 0 760 212' width='100%' height='212' role='img' aria-label='从工人结算到客户回款的资金周转时间线'>
<rect x='1' y='1' width='758' height='210' rx='10' fill='#fbf9f4' stroke='#e2dccf'/>
<text x='30' y='39' fill='#b25a3a' font-size='20' font-weight='700'>一批录像的垫资路径</text>
<line x1='30' y1='57' x2='730' y2='57' stroke='#e2dccf'/>
<line x1='94' y1='137' x2='666' y2='137' stroke='#e2dccf' stroke-width='3'/>
<circle cx='94' cy='137' r='6' fill='#b25a3a'/>
<circle cx='285' cy='137' r='6' fill='#7a7266'/>
<circle cx='475' cy='137' r='6' fill='#7a7266'/>
<circle cx='666' cy='137' r='6' fill='#b25a3a'/>
<text x='94' y='114' text-anchor='middle' fill='#2c2822' font-size='17' font-weight='700'>工人结算</text>
<text x='285' y='114' text-anchor='middle' fill='#2c2822' font-size='17' font-weight='700'>标注质检</text>
<text x='475' y='114' text-anchor='middle' fill='#2c2822' font-size='17' font-weight='700'>交付验收</text>
<text x='666' y='114' text-anchor='middle' fill='#2c2822' font-size='17' font-weight='700'>客户回款</text>
<text x='94' y='174' text-anchor='middle' fill='#7a7266' font-size='14'>按日或按周</text>
<text x='285' y='174' text-anchor='middle' fill='#7a7266' font-size='14'>可能返工</text>
<text x='475' y='174' text-anchor='middle' fill='#7a7266' font-size='14'>条款未披露</text>
<text x='666' y='174' text-anchor='middle' fill='#7a7266' font-size='14'>30 至 60 天</text>
</svg>
这笔账和传统代工很像。工资照发,交货不等于收钱。Humyn 的一份家庭采集案例把手部是否可见、任务是否连续列为质检项。遇到手被挡住、动作录到一半的素材,若要补录,谁出钱、会不会拖延验收,比又签了多少订单更能解释现金缺口。验收稳定时,借债周转可以少稀释股权;验收一拖,债务还得照约偿付。
录像通过质检,机器人未必学会
Humyn 官网称,egoS1 同步采集双目视频和惯性测量数据,可交付手部骨架、深度和动作标签。MCAP、RLDS 等常见格式能省掉一部分数据转换工作,却解决不了人手和机器人夹爪的差别。看得见人怎么拿碗,离让夹爪稳稳拿起一个没见过的碗,还有一段要在真机上验证的距离。
买方没必要在几类数据里押一个赢家。需要多看不同物体和环境,可以买 Humyn 的人类示范;要训练某款机器人怎么动,XDOF 的遥操作轨迹更直接;要检验模型能不能在工厂干活,Microagi 的 Atlas 瞄准的是现场采集和部署。Mecka AI 称,其自研的多传感器设备用于重建人体动作和三维几何,公司正将业务从数据供应延伸至现场机器人集成、后训练和部署。采购时先问模型卡在哪一步,再决定买什么数据,比拿融资额给供应商排座次有用。
我更想看的是真机对照。用同一台机器人、同一组任务,保持其余训练条件一致,只改变是否加入 Humyn 的数据,再比较两组在没见过的物体和环境里的任务成功率。公开材料还没有给出买方可复核的独立结果。拿到结果之前,采购合同最好分清两件事:客户验收的是合格的标注素材,还是素材在特定硬件上带来的训练增益。
工人点了同意,授权还要走多远
Humyn Lens 的应用商店页面称,应用每次登录都会记录带时间戳的同意,并告知贡献者,上传的第一视角视频和运动传感数据会用于 AI 训练。公司披露的家庭采集规程也要求避开人脸、儿童和身份识别信息。这些材料能说明公司公开了什么规则,不能证明每个采集点都照做,更不能替同住者或现场旁观者作决定。
我会把授权能否追溯列进买方的验收条件。工人能否拒绝录制而不丢掉原来的活,家里其他人如何获知录制,素材交给海外客户后,撤回请求能否追到原片和衍生标注,这些都得有记录可查。否则,一批录像可以已经付过工钱、通过质检,却仍说不清客户拿到手后能用多久、用到哪一步。