前电商 3D 渲染公司 nfinite 创始人 Alex de Vigan 带着原班技术管线转投机器人赛道,其新创公司 Physicl 于 2026 年 11 月 6 日宣布获得由 Inovia Capital 领投的 1000 万美元种子轮融资,并推出尚处内测阶段的合成数据平台 Physicl Studio。面对生成式 AI 对传统电商商品渲染业务的挤压,这支做了 10 年 3D 模型的团队把家底打包成 10,000 个 3D 室内外环境和 100,000 个物体资产,专攻机器人与世界模型在后训练(Post-training)阶段最缺的边缘场景数据。
不过,把逼真的电商级 3D 渲染图搬进具身智能赛道,并不等于造出了能训练机器人双手的物理世界。Physicl 的真实定位不是与 NVIDIA Isaac Sim 竞争底层仿真器,而是给后者提供兼容 USD 格式的 3D 场景与标注图像;它目前交出的成绩单全部集中在三维视觉感知,在机器人物理交互与真机控制上仍是零公开实证。
50% 重建误差下降背后,验证了眼睛还没验证手
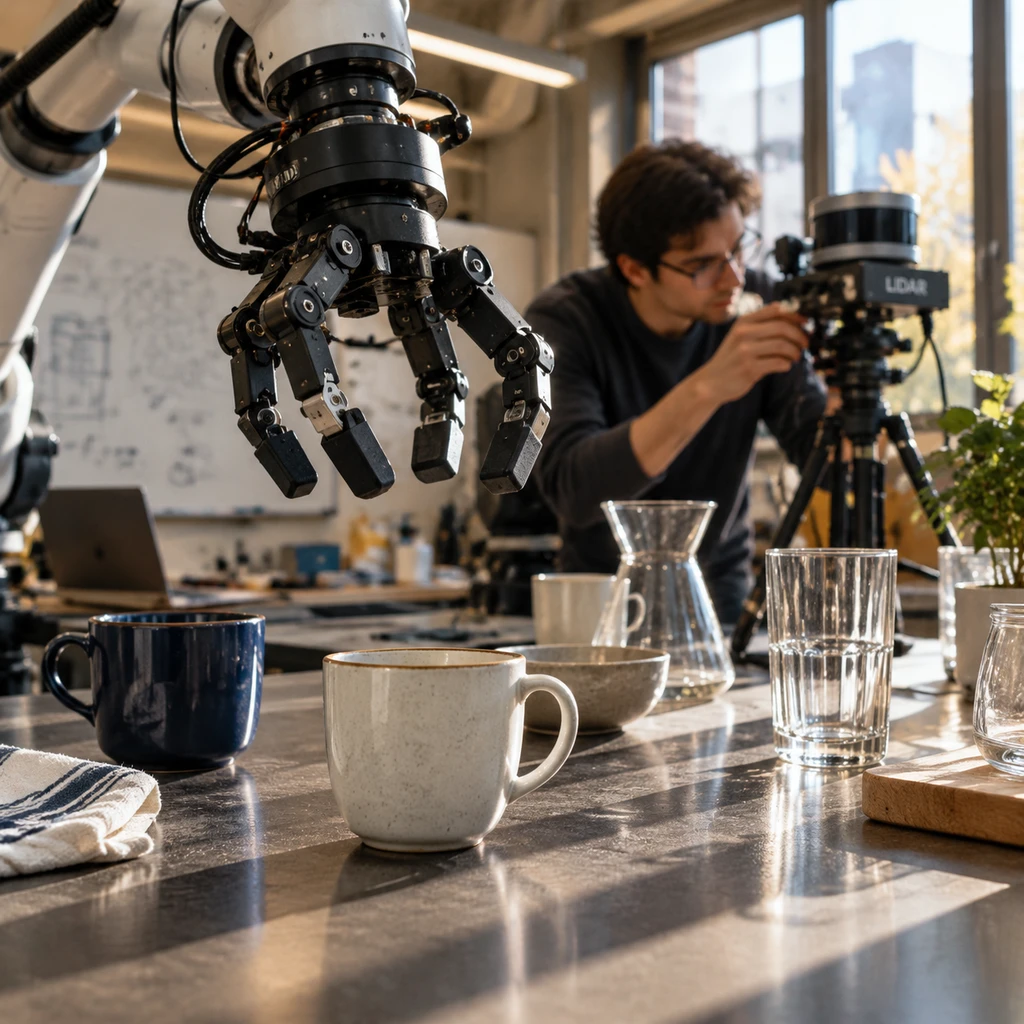
具身智能团队眼下普遍卡在数据瓶颈上,纯视频预训练缺乏物理反馈,雇人做遥操作采集真机数据又太贵。Physicl Studio 切入的痛点很具体,当机器人在杂乱台面或阴影里认不出杯子时,工程师可以用它的资产库批量生成合成训练数据。官方文档明确界定,Studio 的直接输出是带有深度、法线、分割、边界框和相机位姿真值标注的渲染图像数据,而非实时向前推演物理行为的动力学仿真。
这也是审视其早期客户战绩时最关键的标尺。世界模型初创公司 SpAItial 在 2026 年 10 月 27 日发布了 2D 转 3D 模型 Echo-3,可根据手机拍摄画面重建米级尺度的 3D 环境并补全盲区。Physicl 在官方发布中称,其合成数据帮助 SpAItial 在真实房间 3D 重建任务中将重建误差降低 50% 以上。
但剥开这组亮眼数据会发现三处留白:
- 提醒.为 Physicl 公开站台的 SpAItial 创始人兼慕尼黑工业大学教授 Matthias Niessner 同时担任 Physicl 的公司顾问,且双方均未公开 50% 误差下降的具体指标、基线数值或测试集;Echo-3 的发布博客也仅展示了与 Polycam、KIRI Engine 和 Niantic Scaniverse 的视觉对比,没有任何动力学基准测试。
更核心的错位在于验证维度。把房间三维几何重建得更准,解决的是空间视觉感知问题;这与训练机械臂稳稳抓起阴影里的杯子,在工程上完全是两码事。截至发稿,无论在学术界还是工业界,尚无公开、独立的真机控制实验证明 Physicl 的数据能提升机器人操作成功率。
贴上摩擦系数标签,跨不过动力学仿真的深水区
为了让这 10 万个 3D 资产不只是好看的空壳,Physicl 强调其资产包自带碰撞网格、质量、摩擦系数、惯性张量和材质属性,且兼容 USD 格式可直接导入 NVIDIA Isaac Sim 使用。
静态的物理属性标签,算不出动态的真实接触。
在视觉感知任务上,合成数据确实已经相当成熟。比如基于 Isaac Sim 的月球机器人仿真器 OmniLRS 在岩石实例分割任务中,纯合成数据训练与真实数据训练的性能差距仅约 5%。但一旦进入物理交互(Manipulation)领域,仿真到现实的鸿沟(Sim-to-Real Gap)就不再是靠资产端贴几个静态标签能填平的。
真实的物理接触行为取决于两个交互表面的属性组合规则、碰撞网格偏移以及底层求解器的时间离散化精度。Fraunhofer Italia 在 2025 年发表的一项真空抓取研究就指出,面对物体表面的孔洞和微小凹凸,必须构建专门的密封形成物理模型才能反映真实的抓取成败,仅靠 Isaac Sim 默认抓取器或给 3D 资产贴通用材质标签根本无法解决。
Physicl 在 Hugging Face 上开源的基准数据集(Synthetic Artifact Detection & Domain Robustness Benchmark)同样印证了这一边界,其内容全部为渲染输出,主要用于检测合成图像伪影,尚未触及关节力控或接触动力学。
真正值钱的探索是让 Claude 接管后训练数据管线
如果只把 Physicl 看作一家向仿真器售卖 3D 预制资产的图库公司,1000 万美元的估值逻辑未免单薄。这笔融资背后真正值得具身智能团队留意的,是其试图跑通的自动化数据生成流。
传统合成数据管线的痛点在于人工干预太重。工程师发现机器人在某个阴影角度下抓不准杯子,需要手动去三维软件里搭场景、调光照、重新渲染导出,周期极长。Alex de Vigan 设想的商业模式是让客户把数万亿张图像或数百万小时的激光雷达(LiDAR)扫描数据喂给平台,自动转化为高保真 3D 场景,再排列组合出数十亿种变化。
Matthias Niessner 点出了这套工具流最吸引算法团队的用法,当模型在训练过程中暴露出特定短板时,由 Claude 等大模型智能体实时监控训练状态,自动判断缺什么样的数据,并即时调用 Physicl 生成对应的 3D 边缘场景喂回训练管线。
对于被 AIGC 挤压生存空间的传统 3D 与 CG 视觉团队来说,Physicl 提供了一个清晰的转型样本:放弃在 2D 平面上与生成式大模型拼成本,转头把手里的三维管线改造成空间智能的底层资产库。而对于正在采购工具链的机器人与世界模型团队,现阶段完全可以把 Physicl 当作解决复杂光照、遮挡等视觉长尾难题的自动数据泵;至于机器人怎么把看到的杯子稳稳端起来,还得留给底层物理引擎和真机遥操作数据去啃硬骨头。