一个悬置了17年的量子计算猜想,被AI在运行的第3天直接证完;几乎同一周,Meta实验室拿出了一副指尖厚度只有1.5毫米的传感器手套,专门用来贴合人手采集抓握数据。2026年11月9日发布的《Import AI 480》通讯把这两件事加上NASA早年的月球工厂方案摆在一起,拼出了一幅多少让人脊背发凉的图景:在脑力最深处,机器产出真理的速度已经超过了造物者的阅读速度;而在物理世界里,人类正被改造成机器的采样外设。
提出者还没看懂证明,但已经承认问题解决了
故事的第一部分来自AI科学初创公司Physical Superintelligence(PSI)。2026年11月6日,PSI宣布其内部研发系统调用非公开的Anthropic模型,在运行的第3天就证明了Aaronson-Ambainis猜想。随后系统在处理相关开放问题时又把结果改进了两次,证明布尔立方体上有界d次多项式中存在变量的影响力下界与方差及1/d呈多项式相关,给出的更强定量下界正比于Var(p)^(5/2)/d^6。
PSI虽然在博客里把猜想年份误写成了2008年,但猜想提出者Scott Aaronson随后纠偏指出,这篇名为《The Need for Structure in Quantum Speedups》的原始论文实际于2009年11月5日首次提交至arXiv。更重要的是,这个猜想讨论的是量子查询算法在大多数均匀随机输入上的经典模拟,哪怕被完全证出,也丝毫不削弱Shor大数分解算法或物理化学量子模拟的根基。
真正反常的是数学界消化这件事的方式。PSI同步在GitHub公开了Lean 4形式化验证代码库,声明主猜想证明没有任何占位符或额外公理,且通过了Lean内核与独立实现lean4lean的双重检查。紧接着在11月7日,外部研究者Guy Blanc、Jordan Docter、Carmen Strassle和Li-Yang Tan在未受Anthropic或PSI资助的情况下,借用公开的Anthropic模型辅助写出了32页的解析文档。
到了11月8日,Scott Aaronson本人正式发文确认相信证明正确。但他坦白了一个极具冲击力的事实——他自己还没读懂这个证明。他之所以敢点头,是因为有Lean的形式化证书兜底,加上已经读懂证明的人类同行背书。
机器只用三天走完的逻辑迷宫,提出问题的人类要先靠机器证书才敢认账。
Jack Clark在通讯里说人类已经踏入奇点早期,依据就是技术与科学进步的速度开始超过人类解析它的速度。过去数学家是证明的生产者,同行评议靠的是大脑对逻辑链条的复现;现在大模型配合Lean把试错闭环锁死在硅基内部,人类学者的核心工作变成了写32页的说明书,帮同类翻译机器到底干了什么。
- 结论.形式化验证工具(Lean 4)正在取代传统的人脑同行评议,成为AI科学发现的第一道信任公证处。
47个电容点与16个IMU,Meta给灵巧手补齐数据课
如果说PSI展示的是AI不需要人类帮忙就能推进理论边界,那Meta Reality Labs在2026年10月29日提交arXiv的Tactus手套论文(作者为Li Guan等人,编号2610.39076),讲的就是AI在物理世界里还有多依赖人类的肉身。
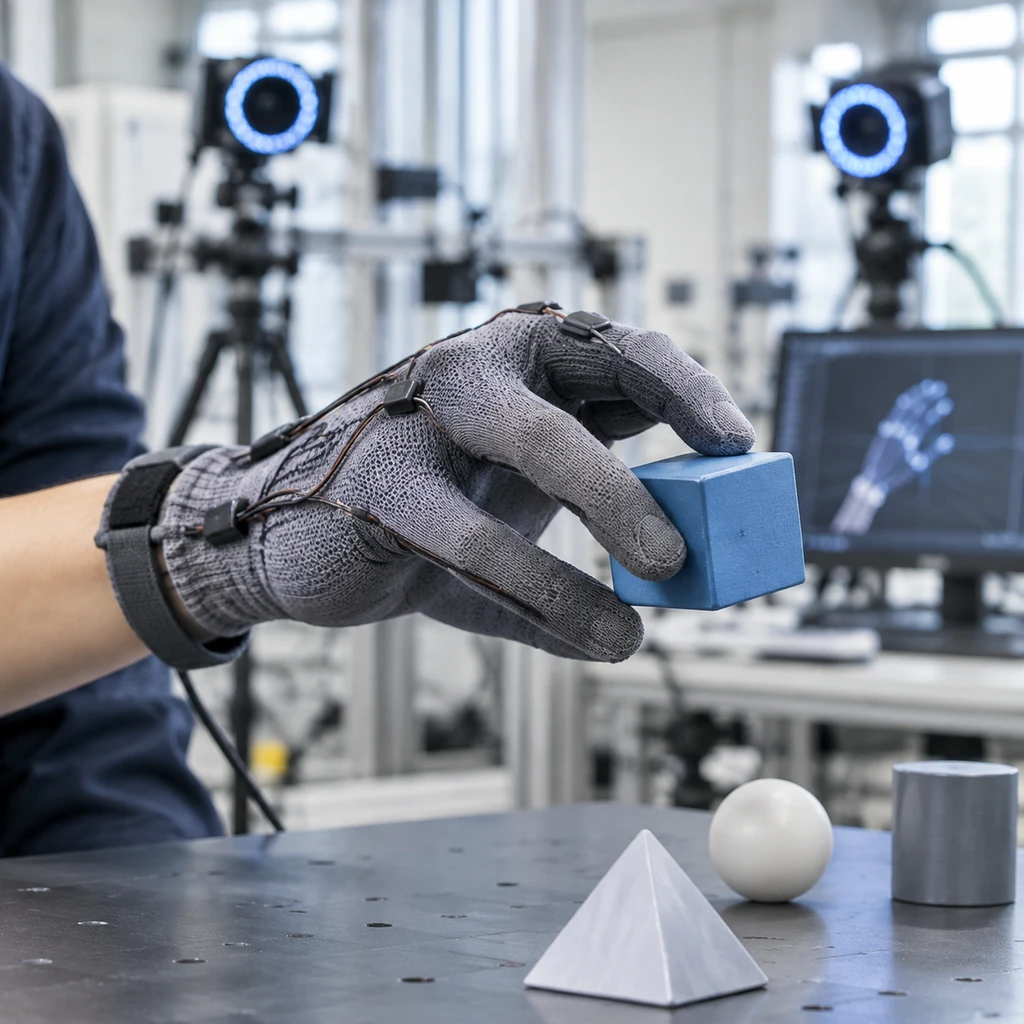
长期以来,具身智能训练卡在“手物交互”的数据盲区上。纯摄像头方案一旦遇上人手抓握杯子或捏起螺丝,手指就会把物体挡得严严实实,而且画面根本看不出指尖到底使了多大劲。Meta这次设计的Tactus手套采用1.5毫米指尖堆叠厚度的3D针织结构,在手指和手掌铺设了47个电容式传感位置(每个指尖为4×2阵列),并集成了16个200Hz的六轴IMU(每根手指3个,手背1个),专门在自然抓握状态下同步录制触觉压力与手部姿态。
| 设备方案 | 核心传感与自由度配置 | 最小检测力与回归误差 | 触觉反馈与生态定位 |
|---|---|---|---|
| Meta Tactus | 47个电容位置 + 16个200Hz六轴IMU | 0.59 N / 回归误差 0.20 N | 无致动器,专攻人手力位同步采集 |
| PPS / JQ 对比手套 | 传统触觉传感方案 | 1.58 N(PPS)/ 0.94 N(JQ) | 回归误差 0.23 N(PPS)/ 0.18 N(JQ) |
| MANUS Metagloves Pro | 5个电磁指尖追踪器 | 无标定接触力传感 | 侧重防遮挡姿态追踪,不测接触力 |
| Dexmo 外骨骼手套 | 11个测量自由度机械外骨骼 | 侧重机械力反馈控制 | 提供可变手指力反馈,体积较大 |
| Meta DIGIT / Plexus | 视觉触觉传感器与机器人集成平台 | 装于机器人本体的接触测量 | 直接服务机械手末端,非人手穿戴 |
看硬指标,Tactus确实在轻薄和灵敏度上交出了漂亮答卷。在95%置信度下,它的最小可检测力低至0.59 N,明显优于对比方案PPS的1.58 N和JQ的0.94 N;在三名参与者的基准测试里,指尖力回归误差为0.20 N(对比PPS的0.23 N与JQ的0.18 N),跨参与者一致性达到0.87。姿态方面,在手腕平移对齐及离线优化后,指尖姿态误差控制在11.0 mm,优于实时AVI-HT在相同相对指标下的12.8 mm(未对齐指尖误差为13.3 mm)。
别急着脑补AI雇人打工,工程鸿沟还没填平
看到这副手套,Jack Clark在文末开了一个很符合硅谷安全圈品味的脑洞:假如未来某个失控AI在偷来的算力上跑了起来(比如借用Core Automation用160张美国B300和160张亚洲GB300跨9000英里每隔50步分片同步训练32B稀疏MoE模型的分布式技术,甚至把算力搬上卫星),又或者像2016年NASA肯尼迪航天中心论文设想的那样,花15亿到42亿美元用星舰往月球送12到41吨初始设备、靠鼠级乃至猴级AI历经6代自举造出月球光刻机与芯片;当这个AI需要在地球物理世界办事时,它完全可以花钱雇人类戴上Tactus手套干活,一边实时指挥人手,一边给自己攒训练数据。
这个科幻剧本很抓人,但我对这种跳过工程约束的推演不太买账。
把Tactus的一手论文拆开看,它跟“实时遥控人类的双向外设”差着十万八千里。Tactus只有被动测量能力,根本没有力反馈致动器,既不像Dexmo那样能给手指施加物理阻力,也没有振动提示,AI就算想给佩戴者实时纠偏,手套本身也做不到。更要命的是,那个好看的11.0 mm指尖精度依赖离线优化和手腕平移全局参考,而且目前Meta既没有放出公开可下载的Tactus数据集,也没有开源官方代码库。就算拿到了人手穿戴Tactus测出的电容压力分布,怎么把它跟装在机器人指尖上的DIGIT光学触觉传感器做跨模态对齐(Human-to-Robot迁移),依然是具身智能界最头疼的脏活。
- 风险.脱离离线视觉对齐与跨模态映射算法,单纯堆叠人手触觉采集硬件无法直接转化为机器人的泛化操作策略。
《荀子·劝学》里写,“假舆马者,非利足也,而致千里”。几千年来,永远是人借工具的力去够自己够不着的地方。可把PSI的数学证明和Meta的手套放在一起看,主客体的位置正在悄悄掉个儿。在纯粹的符号推理里,大模型嫌人脑太慢,自己跑完证明丢出一张Lean证书等人去消化;到了它没有肉身的物理世界,它又嫌摄像头看不清,需要人类戴上1.5毫米厚的针织手套,替它一帧一帧地去摸这个世界的纹理。所谓奇点早期的真实体感,大概就是我们在自己的优势领域开始看不懂机器的作业,却要在机器的短板领域,老老实实当好它的传感器。