在北大西洋海面上,一只体型如鸽子大小的普通鹱(Manx shearwaters)正以每天上千公里的极限速度飞回英国西海岸的洞穴。它不知道的是,因为自己飞得太快,体内的生物钟已经和头顶的太阳脱节,导致导航罗盘偏了最多 15度;但走完 1,000公里 的漫长归途后,它实际多飞的冤枉路只有区区 5公里。
2026年10月29日,牛津大学生态学家 Patrick Lewin 与导师 Tim Guilford、Chris Perrins 等人在《Science》发表了题为《Rapid longitudinal flights cause time shifts and Sun compass error》(DOI 为 10.1126/science.adz2542)的论文。这是人类首次在自由移动的野生动物身上证实,动物仅仅依靠自身的运动速度,就会把自己飞出跨经度的时差。大众媒体纷纷把重点放在海鸟也会倒时差上,但这其实是一场概念误读。牛津大学团队明确指出,这里所谓的时差仅指代导航计时机制与当地太阳时的数学错位,没有任何证据表明这些海鸟出现了类似人类的疲劳、睡眠障碍或健康受损等生理症状。真正让动物行为学界与仿生导航工程师兴奋的,是这套延续千万年的生物导航系统如何在底层硬件持续报错的前提下,跑出了惊人的容错率。
黎明对表的算法漏洞,每跨一度经度慢四分钟
长途迁徙动物大多依赖经典的地图与罗盘双阶段导航机制。普通鹱出海觅食的距离从几十公里到超过 1,000 公里不等,返航时它们先通过地图感确定自己相对于家园的坐标,再调用太阳作为罗盘锁定飞行方向。原文提到这种地图感可能依赖嗅觉,但强有力的嗅觉导航实验证据主要来自其近亲猛鹱属(Calonectris,如 Scopoli’s shearwaters),尚不能直接等同于普通鹱已证实具备完全相同的机制。
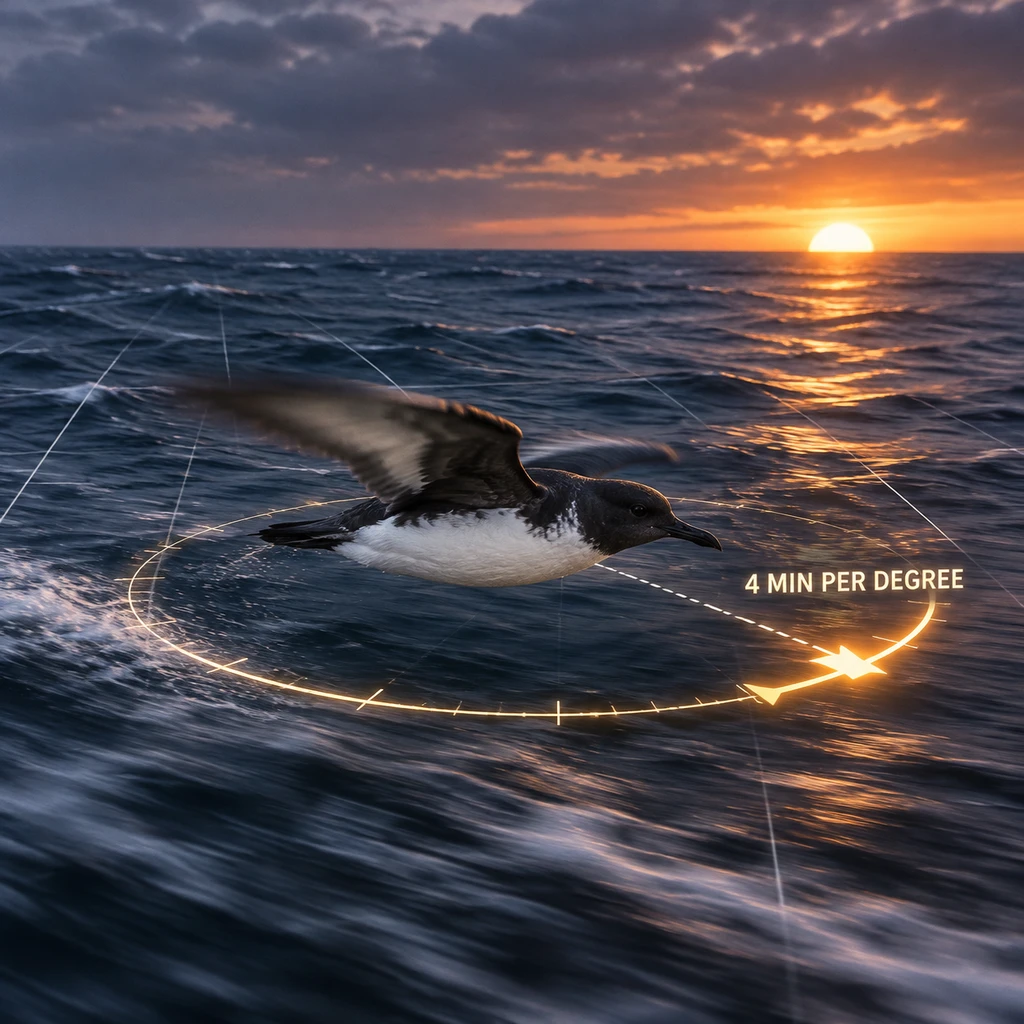
用太阳当罗盘有一个天然麻烦,太阳在天空中每小时移动约 15 度。一只海鸟如果想全天往南飞,日出时太阳在正东,它必须朝太阳顺时针 90 度方向飞;到了正午,它得直奔太阳而去;日落时则要改为逆时针 90 度。因此,太阳罗盘必须绑定体内的昼夜节律生物钟进行时间补偿。普通鹱的生物钟只在每天黎明和黄昏校准,当它在日出与日落之间高速跨越经度时,体内的表还停留在出发地的时间,每跨越1度经度 就会与当地真实太阳时间产生 4分钟偏差。
这种时间差直接转化成了航向错误。用出发地的日出时间去解算当前经度的太阳方位角,会导致海鸟向东飞行时顺时针偏航,向西飞行时逆时针偏航。这就像自动驾驶汽车的陀螺仪带上了系统性漂移,飞得越快、横跨的经度越宽,罗盘歪得越厉害。
20年轨迹抓出15分钟幽灵信号,大数据终结黑屋实验
过去六十年里,科学家早就知道太阳罗盘的存在,但验证手段相当生硬。1964年 Emlen 和 Penney 将阿德利企鹅运往内陆并进行人工昼夜干预,1969年 Keeton 把信鸽关进人工照明房间强行倒 6 小时时差(发现在晴天会偏航但阴天能正确返航),再到 2018 年学者把普通鹱堵在巢穴里人工调时差,学界一直靠制造极端的时间错位来观察明显的偏航。因为野生动物靠双翅自主飞行产生的跨经度时差往往只有 10到15分钟,最大也不过 1小时 左右,由此产生的微小偏航信号在自然界中极易被海风等环境噪点彻底淹没。
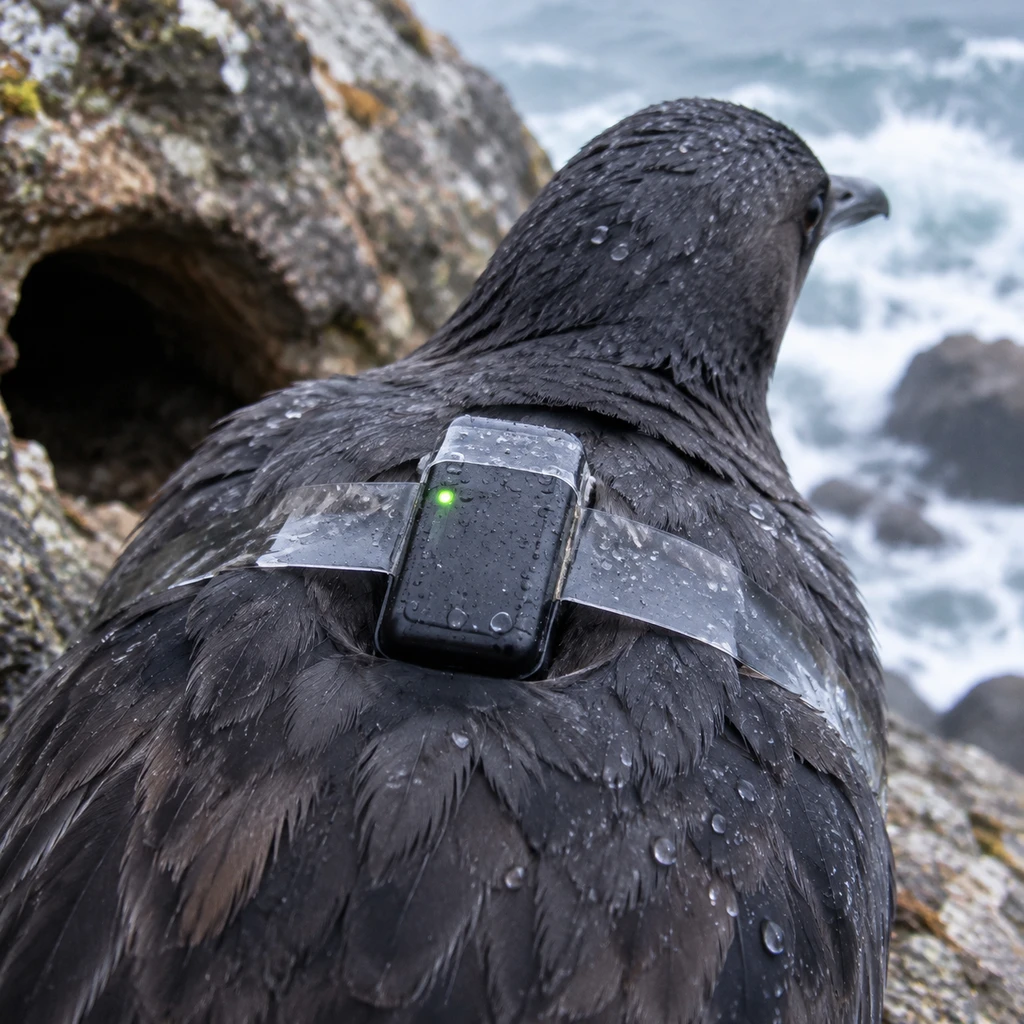
牛津大学团队的破局靠的是时间换空间。自 2004 年微型 GPS 追踪器刚能装上鸽子大小的鸟类起,Tim Guilford 与 Chris Perrins 就开始在英国西海岸的栖息地给普通鹱佩戴设备。整整 20 年下来,团队攒出了 1,045只 海鸟在 3,688次 觅食行程中的高精度轨迹,单次行程从一天到两周不等。研究人员从中剥离出 335次 看不见陆地的直线返巢飞行,从庞大的分母里硬生生滤出了十几分钟时差带来的微弱偏航弧线。
在审视这项突破时,方法论上的边界同样需要看清。这并非受控生理实验,研究中的生物钟错位并非通过生理指标直接测量,而是假设鸟类在最后一次经历日出的地点完成了生物钟校准,再结合 GPS 运动轨迹与预测罗盘误差反推得出的。由于 GPS 只能记录对地移动轨迹而非鸟类在空中的真实机头朝向,研究团队在控制风力干扰时,还专门引入了 ERA5 的风向与风力强度数据作为外部输入变量,并排除了科里奥利力与磁罗盘模型的解释。2026年的另一项涉及 129只 普通鹱的独立实验也发现,在成年海鸟觅食期间人为干扰磁场并不会对其导航产生实质性影响,恰好与本研究中太阳罗盘预测显著优于磁罗盘模型的结论相互印证。
- 风险.GPS 轨迹反推依赖日出校准假设与气象数据脱敏,未来仍需机载生理传感器与磁力计直接读取鸟类大脑节律及空中真实机头朝向。
千公里航程只多飞5公里,双系统并行给仿生导航上了一课
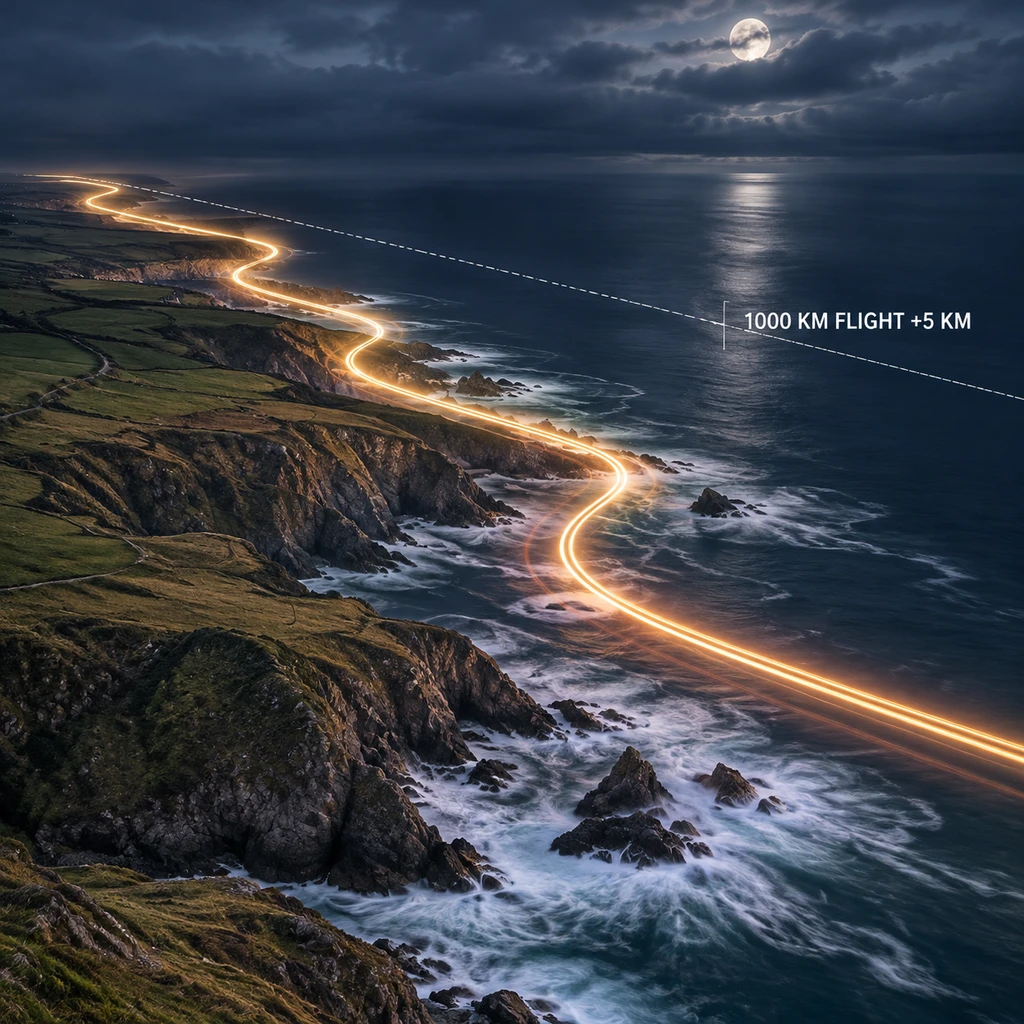
既然底层罗盘最高能偏出 15 度,为什么这些海鸟没有迷失在大西洋里?数据给出的答案极具反差感:即便一只普通鹱一天向东狂飞 1,000 公里,平均航向误差达到 7度 左右,它最终也只多飞了约 5 公里,额外损耗仅为千分之五。
生物演化从不指望单一传感器绝对精准,高频纠偏才是生存底牌。
未参与该研究的班戈大学学者 Richard Holland 指出,由于海鸟最终都成功返巢,这种微小误差在自然演化中并未构成明显的生存淘汰压力。海鸟之所以能把百公里级别的潜在偏航死死按在 5 公里以内,靠的是上层地图感的持续高频校验——它们在飞行途中不断重新定位自身坐标,一旦发现被错误的太阳罗盘带偏,就立刻微调航向。
更耐人寻味的现象发生在海岸线附近。当普通鹱飞回近海、顺着熟悉的海岸线飞行时,按理说直接看陆地地标就够了,但轨迹显示它们依然会按照太阳罗盘的误差方向,轻微地向岸挤压或向海漂移。这与牛津大学二十年前在人工调时差信鸽身上看到的现象如出一辙:哪怕信鸽正沿着熟悉的公路飞,依然会偏离道路中心。勒克瑙大学学者 Sangeeta Rani 评价称,这证明鸟类大脑在同时并行整合太阳信息与海岸线地标信息,两套系统共享控制权,谁也不会彻底关闭谁。
对于正在研发无卫星(GPS-denied)环境无人机与仿生自主导航系统的算法工程师来说,普通鹱展示了一套极具工程参考价值的架构。在真实的海洋与空域里,任何单一罗盘或视觉传感器都会遭遇类似跨经度时差的系统性漂移。与其砸重金追求永不犯错的底层硬件,不如像海鸟一样保留多套传感器并行在线,用稍微多飞 5 公里的冗余代价,换取永远不会彻底迷航的系统韧性。接下来最值得感觉生态学界与仿生工程界盯紧的变量,是这种自发时差在跨洋长途迁徙(而非几天内的觅食往返)中是否会累积出实质性的体能透支,以及人类能否在自由飞行中直接测出鸟类神经系统的真实对表瞬间。