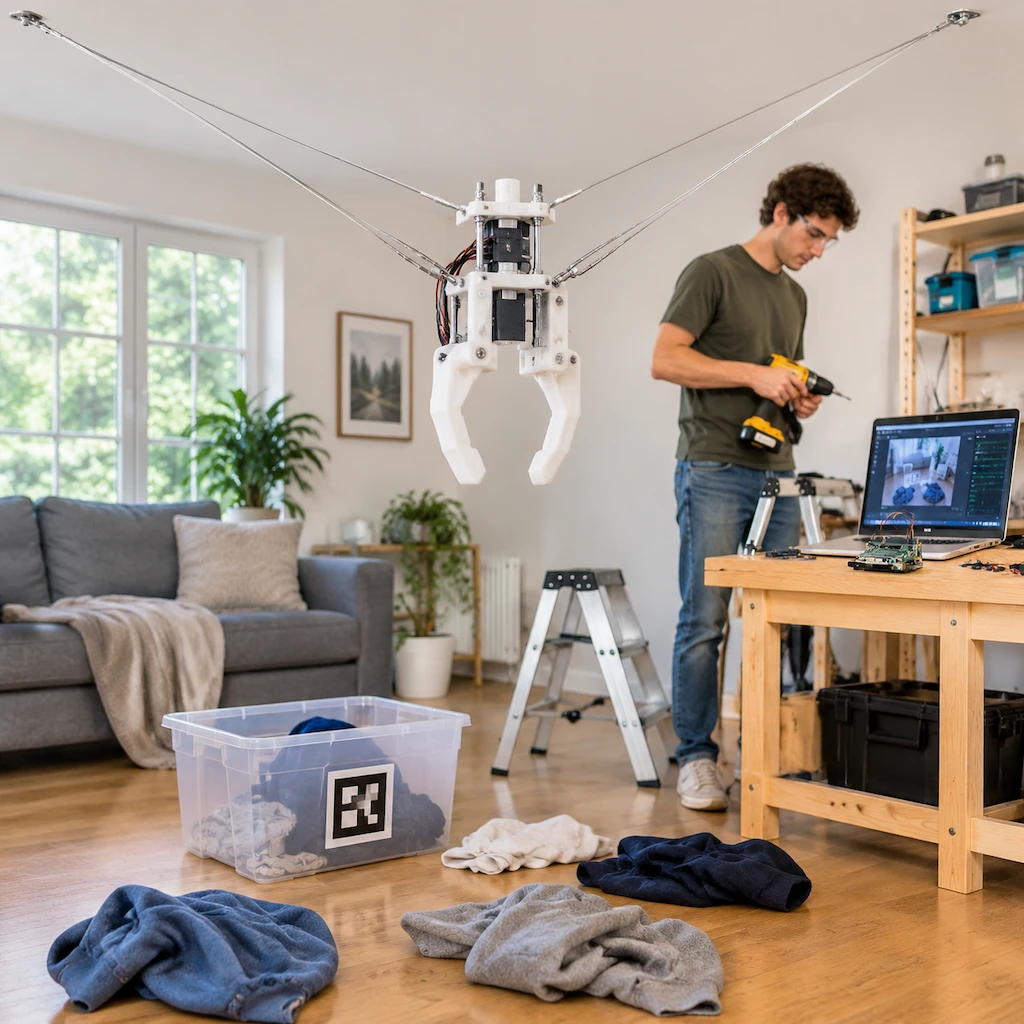
具身智能硬件长期困在一道算术题里,机器人的价格基本等于全身电机和减速器的数量。Neufangled Robotics 发布的开源机器人 Stringman 直接把桌子掀了,它不在地上跑,也不做多关节手臂,而是把 4 个直驱电机挂上天花板,用四根绳子吊起一个 638 克重的双指夹爪。这套售价 795 美元的绳驱系统能覆盖 147 立方米的房间,每千美元换来的工作空间体积达到 185 立方米,是 2500 美元级桌面研究机械臂的约 500 倍。用空间换结构,这台机器给家庭实验室开了一条极便宜的空中走廊,但真要把它当成全自动家务保姆,头顶那四根悬丝马上就会给你上一堂物理课。
四个电机吊起一个房间的力学账
传统桌面机械臂比如开源社区常见的 SO-ARM100,通常采用 6 到 7 个自由度的串联结构。底座的电机不仅要抓东西,还得时刻扛着前头所有电机和连杆的自重,有效载荷比惨不忍睹,活动范围也被锁死在桌面半球里。至于轮式或双足机器人,昂贵的底盘一进普通家庭,满地乱扔的脏衣服和玩具就能把它们卡死在原地。
Stringman 走的是绳索驱动并联机器人路线,直接从空中俯冲作业。它在天花板角落固定锚点,用 4 个 DM-H6215(1 N·m)直驱电机收放线缆,以约 0.4 m/s 的速度在房间里穿梭,既不用背电池,也不用搬运沉重的机械臂连杆。由于四个电机共同分担拉力,它的近地最大载荷达到 2.2 公斤,在 7×7×3 米的房间里平均有效载荷也有 1.9 公斤;而采用同款电机搭建的 0.75 米 7 轴串联机械臂,即便忽略连杆自重,平均载荷也只有 0.32 公斤。
| 对比维度 | Stringman 绳驱系统 | 传统桌面研究机械臂 |
|---|---|---|
| 驱动电机数量 | 4 个直驱电机 | 7 个串联电机 |
| 典型工作空间 | 7×7×3 m 房间(147 m³) | 0.75 m 半球(0.88 m³) |
| 平均有效载荷 | 1.9 kg(近地最高 2.2 kg) | 0.32 kg |
| 硬件价格 | $795(批量 BOM $645.57) | $2,500 |
这套通过 OSHWA 开源硬件认证的设备,把算力和控制拆得很干净。夹爪上装一块树莓派 Zero 2W,锚点配树莓派 3A+,全身带 3 个摄像头,插墙电常年待机,重度计算直接扔给用户自己的电脑(比如一台 MacBook),且支持全本地局域网断网运行。它原生兼容 Hugging Face 的 LeRobot 框架与 MCP 协议,支持运行 Pi.05、JEPA 和 Multitask DiT 等模型,最少收集 50 组演示数据就能训练出一个新动作。用户只要在洗衣篮、玩具箱或另一台桌面机械臂旁贴上视觉标记贴纸,它就能当起房间里的空中快递员,默认演示任务就是把地上的脏衣服抓进洗衣篮。
- 结论.Stringman 最聪明的地方是放弃了昂贵的地面移动底盘,用不到 800 美元给开源具身智能社区提供了一个房间级的数据采集与 Agent 物理执行接口。
头顶悬丝的物理暗面与安全妥协
《考工记》有云,天有时,地有气,材有美,工有巧,合此四者然后可以为良。工程设计的残酷在于,所有看起来像走了捷径的巧思,背后都标好了物理代价。绳索驱动架构最早见于体育场馆飞猫摄像机或德国弗劳恩霍夫研究所(Fraunhofer)的 IPAnema 工业天车,之所以几十年没能飞入寻常百姓家,是因为绳子有个死穴——只能拉不能推。
我不太买账的是把 147 立方米的房间体积直接等同于可用工作空间。要在房间角落维持正张力平衡,真实的力学可行空间远小于物理房间边界。更麻烦的是线缆扫掠路径,夹爪在地面捡一只袜子,头顶对角线拉出的四根绳子会在半空中扫过一大片三维扇面。官方技术文档坦承,Stringman 目前不支持自动避障。一旦房间里有高柜、书架或吊灯,横穿空气的绳索极易发生刮擦干涉。Hacker News 社区在讨论演示视频时,也一眼挑出了下垂线缆割裂生活空间以及夹爪在移动中肉眼可见的晃动问题。
绳索绕开了地面的杂物,却把整个房间的半空变成了雷区。
安全性与精度的妥协同样扎眼。工业级的 Fraunhofer IPAnema 3 载荷超 250 公斤,即便是 60 公斤级的 IPAnema Safe 也必须配备冗余刹车与独立监控的安全制动硬件。Stringman 的防撞机制极其粗暴:它设了一个 28 牛顿(约一个背包重量)的张力上限,一旦有人撞上线缆或夹爪被家具死死勾住,达到 28 牛顿阈值时,所有电机会立刻断电放松。这确实避免了钢丝勒伤人的风险,但也意味着只要超载或卡滞,半空中的夹爪和抓着的物件会直接砸向地面。同时,高分子线缆在长期受力和负载变化下会发生蠕变伸长,而翻遍官方规格书和文档,找不到任何关于绝对定位精度或重复定位精度的量化基准测试数据。
算清一台公开原型的真实门槛
如果你是一名准备掏钱包的具身智能开发者或创客,账本还得往细里算。官方虽然给出了 645.57 美元的物料清单(BOM)总价,但那是厂商批量采购的核算价,个人去零买散件成本要高出一截,而且这笔钱里并不包含全套需要自己下载打印的 PET-GF 与 PLA 材质 3D 打印件。虽然官方估算拿电钻在墙体龙骨上打孔安装只需 1 小时、自动校准只需 4 分钟,但目前社区里还没有任何真实买家的独立安装报告或长期使用评测。
细看它的技术文档,还能发现不少早期项目的毛糙痕迹:
- 首页宣称累积了约 1000 小时的真实家庭测试,但部分官方页面写的却是约 800 小时。
- 概览页提及在四个天花板角落安装锚点和导环,但深入安装文档会发现,它实际是由对角安装的两个主驱动锚点引出四根线缆来驱动。
- 开源协议的口径也存在分裂,文档首页笼统声称设计采用 Apache 2.0,实际上只有固件代码是 Apache-2.0,文档为 CC BY-SA 4.0,而核心的 CAD 与硬件设计被放在了带有用户责任附加条款的 CERN-OHL-W 2.0 协议之下。
Neufangled Robotics 自己在免责声明里把话说得很明白,Stringman 目前只是一台公开原型,远未达到家用电器的可靠性标准,运行中存在碰撞、损坏和不可预测的 AI 行为风险。把责任条款焊死在硬件协议里,恰恰说明团队非常清楚一台没有自动避障、随时可能断电卸力的空中吊爪意味着什么。
- 风险.切勿将其当作开箱即用的家务家电购买,缺乏三维避障与冗余刹车的绳驱原型在非结构化家庭环境中极易发生线缆挂扯与高空坠物。
当年个人电脑刚起步时,Altair 8800 只是一堆需要自己焊接、连屏幕都没有的铁盒,但正是这种粗糙的廉价硬件喂出了第一批软件极客。今天具身智能最大的卡点,就是算法工程师被困在几千美元的桌面小机械臂里螺蛳壳里做道场。Stringman 哪怕还在半空摇晃、哪怕连定位精度都没法标定,它依然用 4 个电机捅破了房间级物理空间的成本天花板。接下来最值得紧盯的,是首批硬核玩家把它钉上墙后的真实翻车报告,以及开源社区能不能用算法帮这四根绳子补上三维避障的短板。