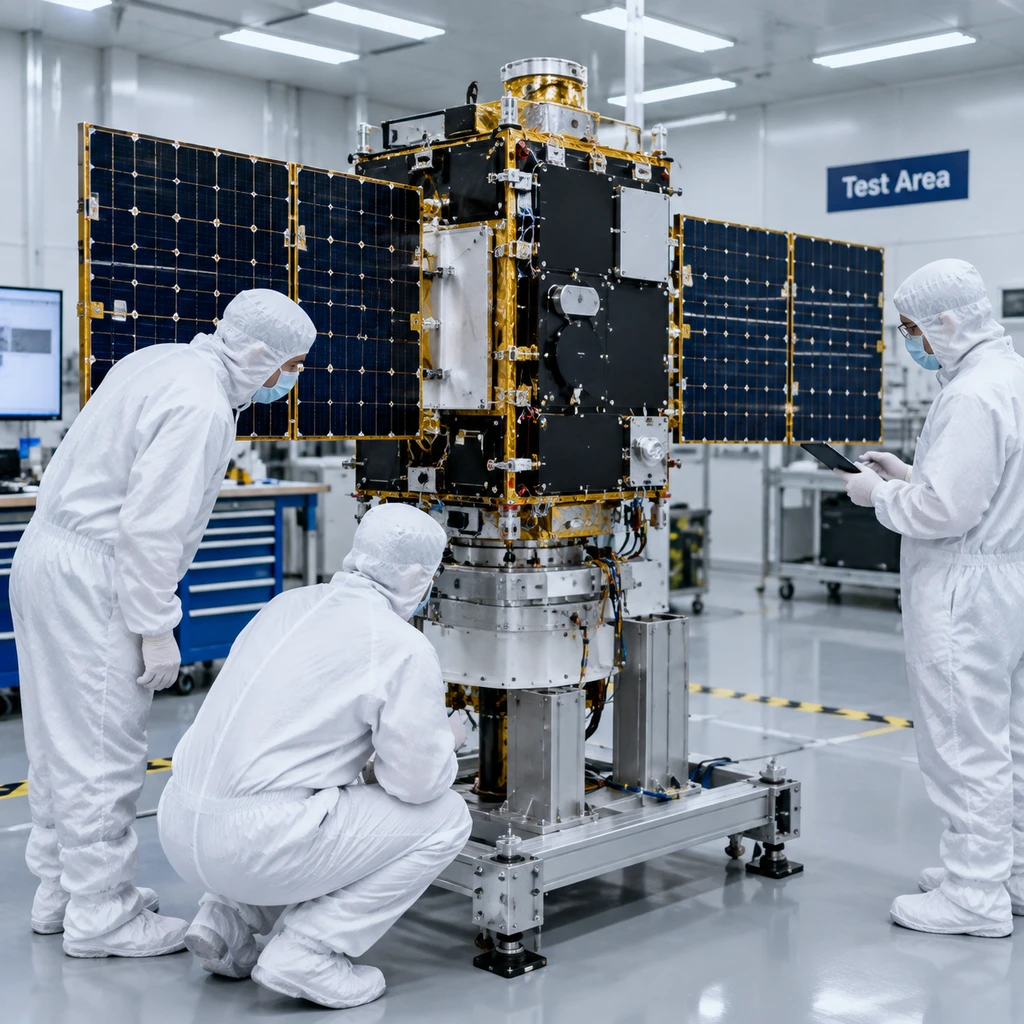
小行星采矿初创公司 AstroForge 拿出了一个极其激进的方案:他们做了一个基于 Transformer 架构的自研航天器控制模型 Solo,打算让它在深空全权接管飞船。
按照创始人 Matthew Gialich 的说法,建造五座跨国地面测控站需要砸进去 约 2 亿美元,初创公司根本烧不起这笔钱。因此他宁可冒模型失控的风险,也要尝试用器上模型代替庞大的地面飞控。他甚至放话,在计划搭乘 Stoke Space 首枚火箭的 Autonomy-1 任务中,飞船打算彻底不装接收地球指令的无线电天线,逼着飞船在太空中自生自灭。
在深空探测里主动放弃地面通信链路,这在现代航天工程中无异于天方夜谭。
2 亿美元的现实账本与孤注一掷的算法
深空探索确实是个极其昂贵的游戏。2018 年 NASA 的 OSIRIS-REx 小行星采样任务,每个 8 小时班次需要 100 名飞控人员 在地面轮值支持。深空通信窗口狭窄、信号延迟以分钟计,高昂的天线租金和测控网络运维费用,把绝大多数商业初创团队死死卡在近地轨道之内。
AstroForge 试图用算力跨过这道门槛。其软件团队基于器上约 2500 个传感器的数据训练了 Solo 模型,核心构想是当飞船发生意外时,模型能自行推断出异常关联并尝试修复。例如当星体跟踪器失准叠加电源波动时,模型自主执行重启与纠偏。按照计划,这套系统将在 2026 年第四季度随 Intuitive Machines 的第三次月球任务发射,在重约 200 kg 的 DeepSpace-2 探测器上以影子模式跑旁路测试。
可问题是,这套看起来颠覆传统的架构,究竟是深思熟虑的工程创新,还是在掩盖此前惨败的公关叙事。
AstroForge 至今发射过的两颗原型器均告失利。尤其是 2025 年 2 月 26 日发射的前代探测器 Odin,刚入轨不久便失联成为太空垃圾。当公司把这一切归咎于没有足够的地面天线和器上智能时,实际的复盘工程记录却讲述了完全不同的事实。
硬件短板无法靠算法遮羞
根据公开的技术复盘,Odin 的失联根本不是什么复杂的软件逻辑缺陷,而是端到端系统工程的全面崩溃。地面站天线指向与配置错误、频链放大器故障、信号极化偏差、发射首日冗余严重缺失,加上疑似太阳翼展开机构故障引发卫星异常翻滚,最终在失去姿态后彻底电量耗尽。
这根本不是靠在芯片里装一个大模型就能救回来的局面。物理传感器如果因为断电或翻滚而失去可观测性,模型接收到的不过是一堆死值或随机噪声。
航天器在深空中每一个动作都不可逆,算法算不出展开失败的太阳翼。
AstroForge 并非不知道物理现实的残酷。在预计 2026 年底发射的 DeepSpace-2 上,硬件设计其实做了彻底倒戈的妥协:飞船重量提升到约 200 kg,配备电推进系统、超过 5 km/s 的速度增量与约 2 kW 太阳能功率,更关键的是新增了无需精确对地的全向通信硬件、收发一体机构、独立的极小尺寸健康状态数据包,以及遥测默认不压缩和 CRC 校验。
这些密密麻麻的改动全部是极其传统的通信兜底和硬件容错,没有一样需要大模型。把本就该补上的航天基础学费,在媒体采访里包装成拆掉天线、靠 AI 单挑深空的大师级叙事,未免有些欺负外行。
航天控制的真正壁垒在安全包线
深空探测引入智能并非不可行,但业内早已形成的共识是:绝对不能让未经验证的黑盒神经网络直接握住动力与电源的生杀大权。
航天领域在轨道定位上首次引入神经网络尝试,直至 2025 年末 才刚刚迈出第一步。在此之前,整个深空自主控制领域演化出的标准体系,是严格将推断层与执行机构隔离的三层解耦架构:
- 欧洲航天局(ESA)与空中客车在 2025 年 1 月公布的 ORBIT-STAR 遥测预断系统,以及 ESA 与 KP Labs 在 OPS-SAT 上采用循环神经网络检测多变量遥测异常,均将模型严格限制在异常检测与诊断建议的辅助席位上。
- Firefly 的 Blue Ghost 1 号探测器在 2025 年 3 月 2 日利用机器视觉完成自主避障落月,依靠的是边界极为清晰的确定性制导算法。
- 深耕深空自主导航的 Advanced Space 拥有用于异常分类的 SigmaZero、机动规划的 NNEP 和 CAPS 导航系统,并在 2026 年 8 月深化了与 NASA 的 autoNGC 合作;NASA 本身也计划在 2027 年底通过 CAPSTONE 02 任务演示 AstroNav 自主导航。
这些正统航天软件方案的核心防护网,是一个被称为确定性约束检查器的机制。深空环境存在极端缺乏失效样本以及严苛工况分布偏移两大死穴。模型一旦产生幻觉,可能把星体跟踪器的读数波动当成变轨指令,一次非预期的姿态机动或电推进点火,就能让飞船永远偏离航道。
- 风险.在缺乏硬件看门狗和确定性安全包线的前提下,贸然取消上行通信硬件,只要模型遭遇未训练过的传感器失效工况,整个任务便会瞬间归零。
Stoke Space 的 Nova 运载火箭本身还在研发测试周期,AstroForge 许诺的 2027 年 Autonomy-1 任务更像是一个远期期货。面对 Odin 失联后的信誉滑坡,搬出大模型概念去打消资本市场的疑虑,比老老实实掏几千万美元去租地面深空网要讨巧得多。
在真空中,没有地面天线兜底的航天器听不见掌声。DeepSpace-2 即将迎来它的深空考卷,而在那颗探测器上,真正救命的依然是全向天线和电源防展开失败的余量,绝非虚妄的去无线电化狂想。