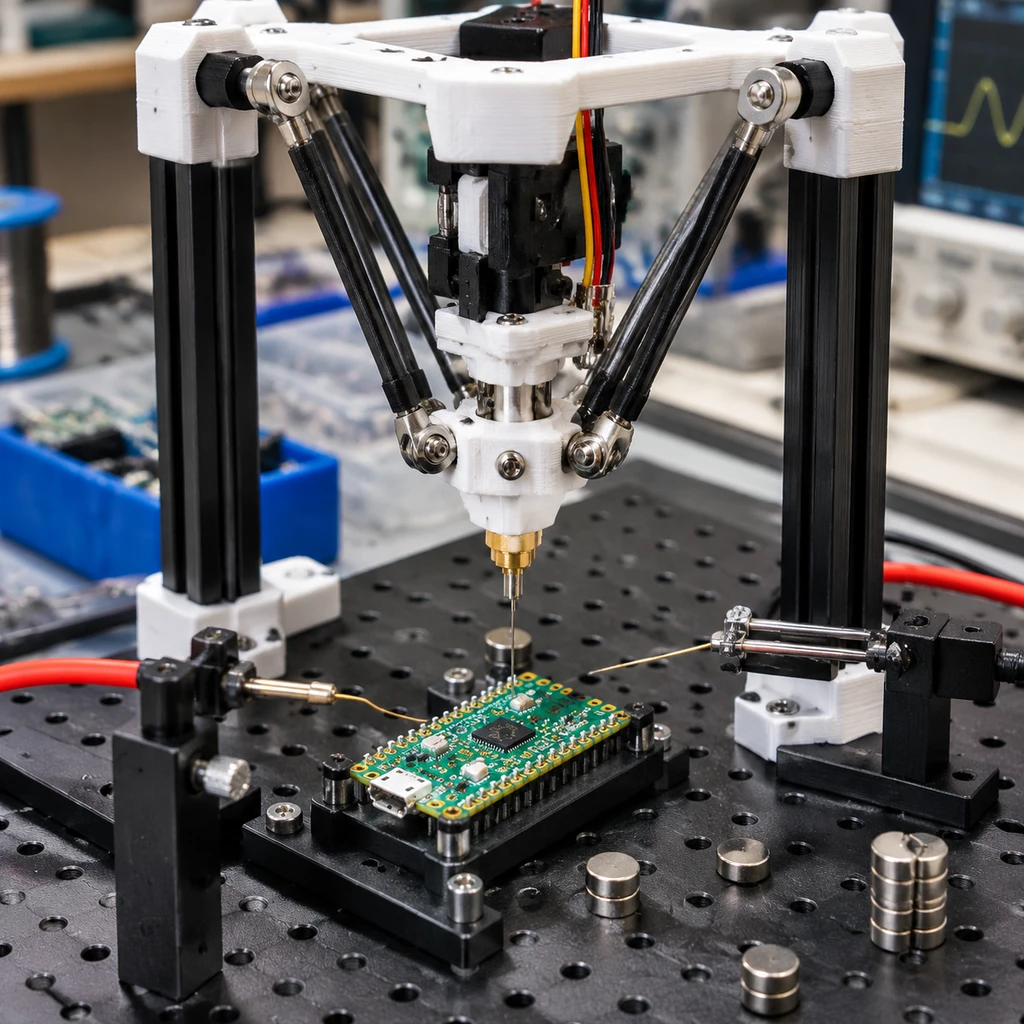
开源硬件开发者 0x23 近日发布了微型三维运动控制平台 Open Micro-Manipulator 的硬件 4.0 版本与固件 v1.0.4。该方案利用常规 3D 打印件、廉价步进电机和多极磁体阵列构成的磁齿轮,在名义上实现了低至 50nm 的微步运动分辨率。
长期以来,用于芯片微探针测试、光纤精密对准以及细胞显微注射的微操纵器,基本被 Sutter MP-285 或 Sensapex uMp-3 等商业级设备把持,单台报价普遍数千至上万美元。0x23 的尝试点燃了低成本科研硬件圈的热情,但深入审视其物理结构就会发现,50nm 微步分辨率并不等同于仪器的绝对定位精度,更不代表它能平替专业仪器。
树莓派与强磁拼出的亚微米平台
微操纵器是一套要求极高机械稳定性的微型运动平台。商业仪器普遍依赖昂贵的高刚性交叉滚子导轨或压电陶瓷驱动,而 Open Micro-Manipulator 选择了一条截然相反的低成本极客路线。
根据项目清单,整套系统的核心计算单元是一块 Raspberry Pi Pico 2,驱动部分采用 3 个常规 NEMA 17 步进电机(长度不超过 38mm)搭配 3 块常见的 TB6612FNG 驱动芯片。位置反馈则由 3 块 MT6835 磁编码器芯片负责。机械本体没有昂贵的金属研磨导轨,而是使用 12 个直径 1mm 的 G10 级高精度钢球构成并联连杆的球铰链。
在固件层面,v1.0.4 引入了基于树莓派 Pico PIO 硬件状态机的 PWM 工具输出,可在 PCB 的 J5 接口上直接驱动微型激光雕刻等外设,避开了软件中断的定时抖动,并在底层维持着 30kHz 的闭环控制频率。
真正将这套低成本硬件推向纳米级分辨率区间的是所谓的磁齿轮方案。开发者利用 70 个尺寸仅为 3×5mm 的 N52 圆柱磁体排布成极性交替阵列,使磁编码器感应到的磁极变化周期成倍提高,将编码器的读数分辨率放大了整整 30倍。配合细分算法,系统计算出的轴端名义步进量达到了 50nm。
分辨率不等于精度:闭环回路外的机械陷阱
50nm 的名义指标极具迷惑性,但精密仪器工程学里最基本的常识是,传感器分辨率不等于机械绝对精度。
该项目最关键的技术分歧在于闭环控制的位置。Open Micro-Manipulator 的闭环仅仅做在电机的旋转轴端,也就是磁铁与编码器之间。从电机轴到真正执行任务的工具探针末端,中间还隔着电机转轴连接、塑料打印摇臂、12 个微型球铰链以及三向并联推杆。这一长串机械传动链条,全部游离在闭环控制之外。
电机轴端的 50 纳米细分,在穿越塑料连杆与球铰间隙后,末端误差已放大至微米级。
同样主打开源平民路线的柔性铰链机构 OpenFlexure Block Stage 曾做过精密实测:在约 60nm 的微步分辨率下,只要连续运动行程拉大,由于材料迟滞与弹性变形,末端的回位重复误差会迅速从 0.5µm 恶化到 7µm 左右。
而对比成熟的商业科研仪器,比如 Sensapex uMp-3 压电微操纵系统,其虽然同样标称亚微米级操控,但采用的是直接装配在运动轴末端的直接直线传感器闭环,在 20×20×20mm 的三维全行程内能够确保 100nm 全行程绝对重复精度。0x23 项目至今并未公布末端执行器的双向重复定位精度与回程误差实测数据。3D 打印材料的热膨胀系数极高,哪怕电机的微小发热传导到塑料摆臂上,产生的形变漂移就足以抹平数十个 50nm。
| 控制方案与设备 | 标称微步分辨率 | 全行程重复定位精度 | 驱动与传感闭环拓扑 |
|---|---|---|---|
| Sensapex uMp-3 | 5nm | 100nm | 压电驱动,末端直线光栅尺直接闭环 |
| OpenFlexure Block Stage | ~60nm | 0.5µm 至 7µm | 步进柔性铰链,无末端传感器闭环 |
| 0x23 Micro-Manipulator | 50nm | 暂无量化数据(存疑) | 步进电机,磁齿轮轴端角度间接闭环 |
项目作者在说明文档中写明了免责声明,提醒分辨率与绝对精度存在显著差异,并指出塑料打印结构存在不可忽视的热漂移,要求用户必须将驱动电压严格控制在 5V 至 6V 以减少电机发热。
硬件4.0补丁,与极客复现的物理边界
从 Hardware 3.0 跨越到 Hardware 4.0,作者修复了上一代机械结构上的若干硬伤,重新理顺了三维 Delta 运动学几何参数:连杆球心距确定为 72.5mm,转子半径为 15mm,转子偏角定在 42°。
老版本的痛点在这次更新中得到了针对性重构。之前单靠螺丝锁紧的球铰链块存在约束不足、容易偏转的问题;旧版打胶固定的橡皮筋弹簧一旦断裂便无法更换;原点复归时更常发生机械自干涉。4.0 版本改进了球铰与连杆的制作夹具,并在 FreeCAD 1.2.0dev 中补全了全部销钉与标准紧固件。
即便如此,开源社区的早期实测反馈依然揭示了桌面级微装配的严苛挑战。在项目的 Issue #28 与 #43 中,多位尝试复现的工程师遇到了共性阻碍:
磁铁阵列与编码器芯片之间的气隙极为敏感,稍有微米级的装配间隙误差,就会直接导致闭环校准算法的均方根误差(RMS)爆表;电机主轴与 3D 打印塑料转子套筒之间,在急停换向时极易产生肉眼不可见的微量滑移;在进行大行程边界角度校准时,弹簧拉紧的球铰链偶发脱出的机械事故。
- 风险.官方 README 明确警告当前物料清单尚未完全与 Hardware 4.0 同步,文档维护速度明显落后于机械工程变更,盲目照单采购极易遭遇装配错位。
平民科研工具该退回什么位置
评价 Open Micro-Manipulator 的价值,必须将它放回具体的应用场景中。如果学术实验室试图拿它替代数千美元的商用仪器去扎膜片钳电生理细胞、或执行纳米级硅光芯片波导耦合,那么它在热漂移、回程间隙和绝对重复精度上的物理短板将暴露无遗。
- 建议.它真正能够大显身手的场景,是容错率在微米级(1µm 至 10µm)的半精密操作,比如常规 PCB 飞线点胶、显微镜下大尺寸微流控芯片通道定位,或是高校教学演示平台。
0x23 的这套设计展现了极具智慧的开源工程巧思,用几十颗廉价磁铁实现物理细分、用并联算法压榨微控制器的算力。它成功打破了高端微动平台的成本底线,但读者在面对 50nm 这一光鲜标签时,必须清醒地剥离数字营销迷雾。在精密仪器领域,软件算法可以算到皮米,决定仪器生死的物理法则,终究沉淀在冰冷的金属刚度与温度计的水银柱里。