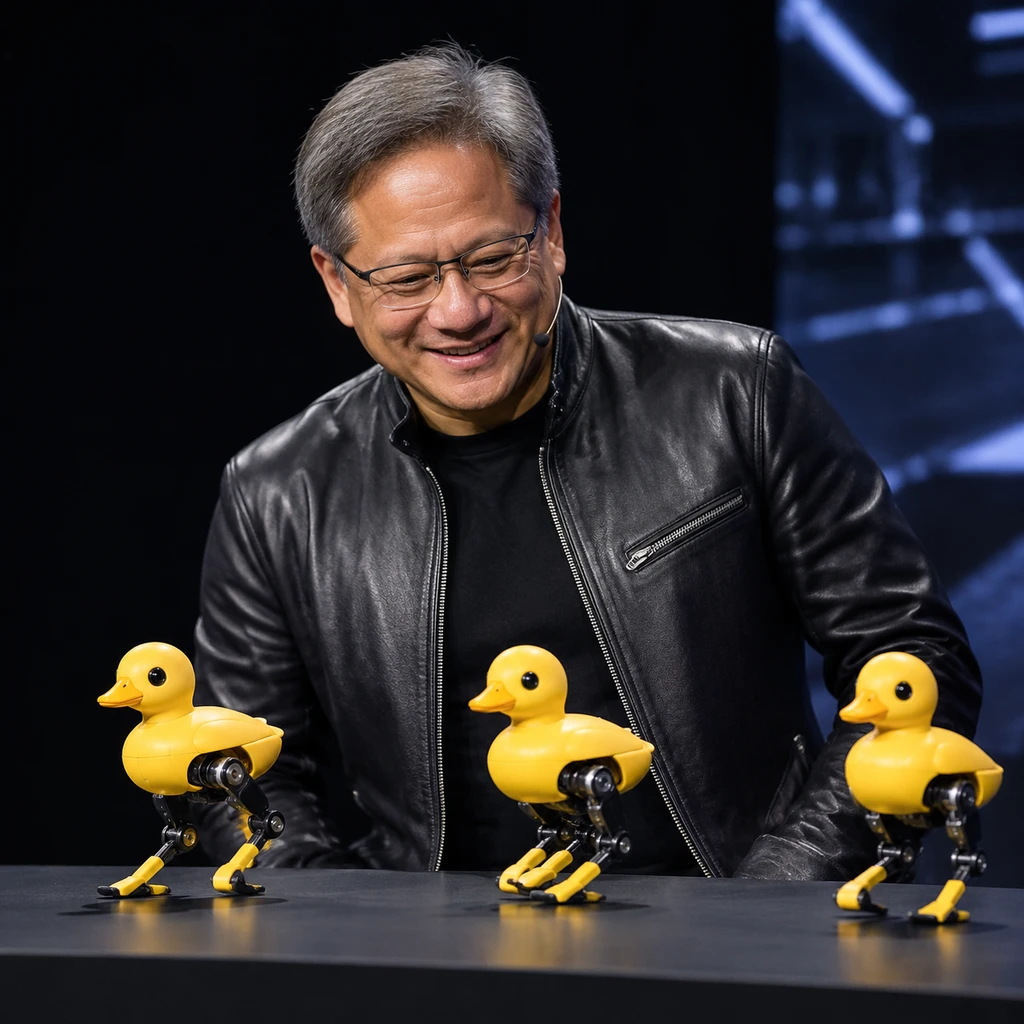
2026年10月21日,NVIDIA首席执行官黄仁勋在德国柏林举行的GTC Berlin主题演讲中,现场唤出4只双足行走机器人Microduck。随着口令落下,这几只小鸭在台上跺脚、鸣叫、装死倒地并完成翻滚。两日后,Hugging Face首席执行官Clem Delangue披露,该设备的预订量已经突破20,000台,部分海外媒体随即将其封为“圣诞最火玩具”。
这场看似热闹的消费电子狂欢,本质上是一场被巨头光环加速催熟的开发者实验。Microduck绝非拿来即用的家庭智能宠物,而是一块带着严重硬件妥协的极客开发板;在看似火爆的订单背后,既有初创团队难以承受的量产暗礁,也藏着NVIDIA试图用自身仿真平台替代开源底座的算力阳谋。
披着萌宠外皮的极客硬件,离消费品尚有距离
如果拆开这只高25厘米、重低于800克的黄色双足机器人,呈现在眼前的是典型的低成本嵌入式开发架构。它搭载瑞芯微RK3566处理器,运行内存仅有1GB内存与32GB存储,配有一块2600毫安时的NP-F550可拆卸电池。为了支撑双足站立行走并保持体型,机身塞进了15个电机自由度,但官方预估续航仅有约1小时。
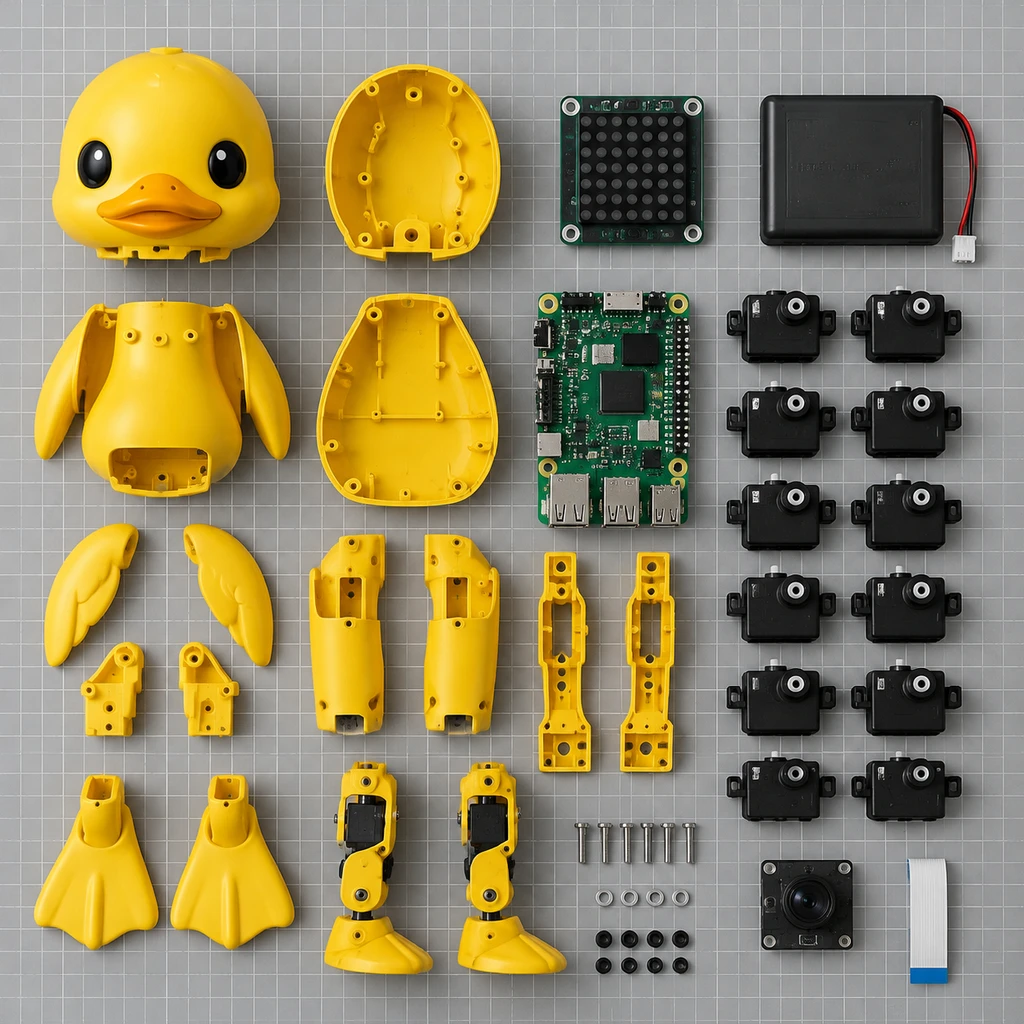
感知层面的妥协更为明显。Microduck仅配备了一颗8×8规格的ToF传感器,这种超低分辨率的深度感知方案决定了它的避障上限。Pollen在10月23日发布的技术博客中坦承,该机器人的SLAM建图导航目前仅支持单房间建图,跨房间与全屋自主漫游依然处于未完成的开发状态。
在舆论场中,许多人常将其与迪士尼在2024年公开的BDX双足机器人对照。但两者处于完全不同的维度:迪士尼BDX自重高达15.4公斤,内置多组精密工业级执行器与独立计算单元,服务于专业演艺;而自重不足800克的Microduck,则是依靠极端压缩硬件成本攒出来的低门槛教具。
- 提醒.截至2026年10月23日,市面上尚无任何第三方媒体拿到Microduck量产机型进行独立上手实测,所有动态均来自官方演示。
20,000台预售积压,初创团队遭遇供应链大考
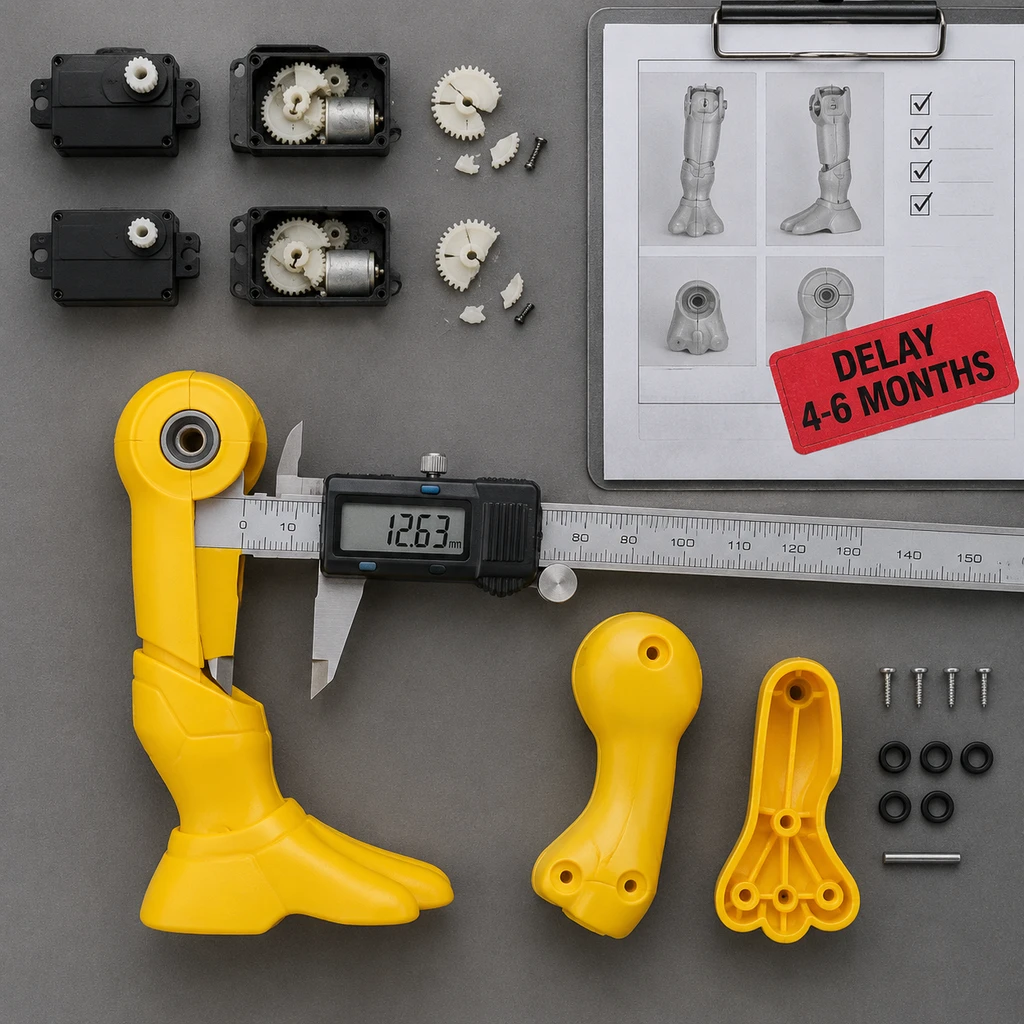
冲动跟风下单的普通消费者很快要面临现实落差。尽管Pollen在2026年8月27日开放预订时曾宣称首批订单将在圣诞节前送达,但面对黄仁勋站台带来的海量订单冲击,其官方商店已悄然将新订单的发货周期改写为等待4到6个月。这意味着,绝大部分买家在今年冬天根本无法拆开包装。
狂欢属于展台上的聚光灯,而交货的苦涩只能由缺乏量产经验的初创小团队咽下。
Pollen Robotics于2016年由法国国家信息与自动化研究所(Inria)的研究人员在波尔多成立,长期专注于小众的开源机器人平台研发,此前推出的Reachy与Reachy Mini均以开发者为目标客群。2025年被Hugging Face收购后,团队规模依然精干,从未经历过数万台级别的消费级硬件制造考验。
硬件生产遵循极其严苛的物理定律。15个微型舵机的批量一致性、注塑外壳的装配公差,以及跌落翻滚带来的结构疲劳,都是低价足式机器人在规模化生产中的隐形杀手。更值得玩味的是,Pollen虽然开源了步态算法与训练代码,却未公开机械与电子图纸,用户无法自行3D打印组装备件。随着圣诞提货预期破灭,后续极可能迎来一波退订诉求。
黄仁勋的算盘:借萌宠截流具身智能仿真底座
黄仁勋在GTC大会上带鸭登台,并非心血来潮为玩具带货,其真正目标是为底层的算力生态开道。2026年9月3日,NVIDIA正式宣布达成收购Hugging Face的协议;短短一个多月后,Microduck就成了向外界展示软硬件整合能力的最直观道具。
在具身智能领域,强化学习与“仿真到真实迁移”(Sim-to-Real)是让足式机器人学会走路的标准路径。Microduck原本基于开源物理引擎MuJoCo开发训练堆栈,而NVIDIA在10月23日当天便火速发布专属开发教程,详细指导开发者如何将Microduck放入Isaac Sim、Isaac Lab及Omniverse环境中展开训练。
- 结论.NVIDIA借这只399美元的硬件切入开源开发者群体,意在用自家的GPU仿真套件取代传统的MuJoCo工具链,完成具身智能训练底座的生态截流。
对于具身智能算法工程师而言,Microduck确实提供了一个难得的高性价比真机验证载体;但对于普通家庭,在技术团队解决避障死角与产能瓶颈之前,面对这样一只充满变数的机械鸭,收起被发布会点燃的冲动,或许才是更理智的抉择。