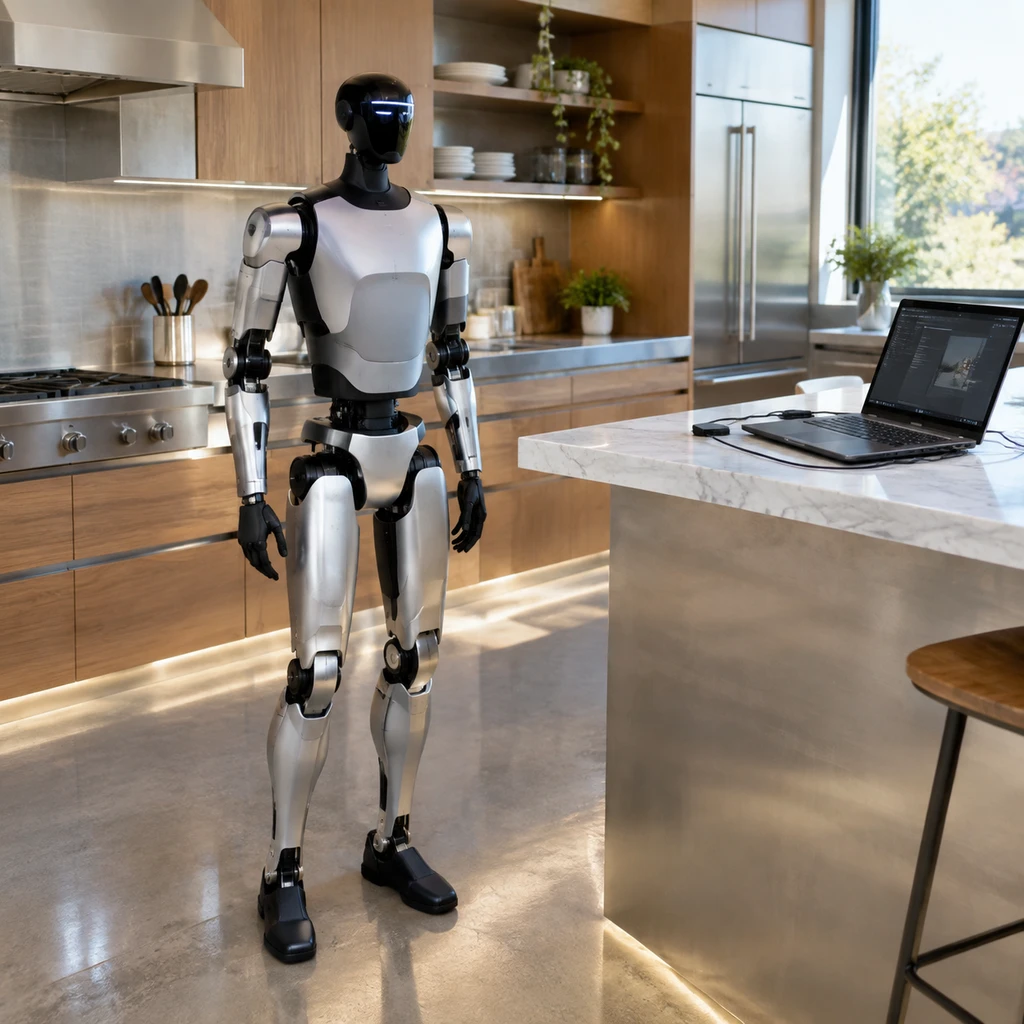
加州理工学院的 Gio Huh 与斯坦福大学的 Cayden Gu 等人把 GPT-6 Astra 连进了一台宇树 G1 人形机器人,命名为 HomeBody 系统。机器人走进一间它从未见过的厨房,自己规划路线、收拾台面杂物,甚至拉开抽屉取药。演示视频在科技圈流传甚广,配文往往带着一种狂热的预言感,仿佛通用人工智能只要套上一具机械躯体,就能顺理成章地接管人类家务。
这种幻觉通常在走进机房或工程现场时迅速破灭。
所谓直连,其实搬来了一整台电脑做缓冲
外界第一眼看到的突破,是这项研究去掉了传统意义上极其繁重、耗时数月训练的端到端运动控制层,让前沿多模态大模型直接发号施令。许多人因此误以为 Astra 已经具备了直接操纵双足力矩与指尖关节的能力。
事实恰恰相反。这个由 Cayden Gu、Takara E. Truong、C. Karen Liu 和 Guy Tevet 等学者共同搭建的架构,本质上是一场极为务实的工程解耦。GPT-6 Astra 压根没有直接触碰底层的电机动力学,它在顶层扮演的依然是个动嘴的指挥官,底层行动则全靠一套已经封装完毕的抓取、导航与开抽屉技能库。
让机器人在陌生空间不迷路的真正功臣,是一个被称为 Real2Sim 的中间转换机制。机器人进入房间后先做一轮环境扫描,这些数据被实时塞进 NVIDIA Isaac Sim,在数字世界里快速捏出一个一模一样的虚拟厨房。依靠这个数字孪生模型,系统建立了空间持久记忆,即便某些物体被柜门挡住或离开了当前视野,机器人依然能清楚记得它们的位置。
支撑这一切运转的,并不是机器人体内那颗小巧的嵌入式芯片,而是在旁边默默运行的一台搭载 RTX 4090 显卡的高性能笔记本电脑。全部的局部环境感知与运动轨迹重算,都需要这台机器提供即时算力。
没有端到端神经网络驱动机械手臂的顿悟,只有极其理智的搭积木式分工。大模型负责想象,仿真器负责记路,预置代码负责迈腿。
物理世界的反噬,从来不讲数字逻辑
在软件环境里,代码可以毫秒级吞吐,错误可以无缝重试。但只要进入物理空间,机械定律就会迅速收走狂妄的溢价。
研究团队在项目记录中坦承了多项实操硬伤。首当其冲的是推理延迟。GPT-6 Astra 每次解析视觉输入并规划下一个动作时,云端往返的高延迟都会直接传导到硬件端。反映在现场,就是机器人做完一个动作后,必须在原地僵硬定格数秒,等待大模型给出下一个技能指令,动作链条支离破碎。
比动作卡顿更棘手的是硬件耐久。为了完成开抽屉和捏取小物件等精细操作,机器人手部的微型舵机必须高频校准输出扭矩。演示还没跑完几次长任务,伺服电机过热的问题就直接浮出水面。
软件里的无限算力,永远填不平物理执行机构发热与磨损的客观边界。
除了看得见的硬件磨损,看不见的开销同样沉重。在陌生厨房真正开始干活之前,Real2Sim 重建过程需要漫长的前期设置耗时;而长程任务中不断把高分辨率画面打包发送给顶层模型的动作,正产生极高昂的 API 调用成本。团队并未公布这些成本的具体阈值与美元账单,但对于家用场景而言,这样的工程消耗显然无法常态化落地。
- 风险.如果基础机械部件的散热与寿命问题未解,仅仅依赖增加云端大模型的参数量,无法换来真正免干预的物理家政能力。
剥离大模型光环:究竟是谁的胜利?
OpenAI 正在密集释放重新杀入机器人领域的信号,GPT-6 Astra 驱动宇树机器人的演示,自然被许多人视为基座模型能力跃迁的铁证。
但我更在意的是实验设计中的竞品缺位。整个研究项目自始至终只验证了 Astra 单一模型的指令执行表现,完全没有引入同等量级的 Gemini Robotics 或 Claude 设置对照组。
这就带来了一个关键的认知偏差:机器人能够顺利找到抽屉并取出药品,究竟是因为 Astra 的空间推理出现了质变,还是因为加州理工与斯坦福团队写出的 Real2Sim 空间记忆架构本身足够扎实?
答案大概率偏向后者。在机器人看不到的地方,是 Isaac Sim 锁死了物体的空间坐标;在机械手碰到抽屉把手的刹那,是底层早已有之的传统控制器在计算平衡。Astra 表现抢眼,是因为前人为它铺好了轨道、搭好了脚手架,让它只用在关键节点做几道选择题。
工业史上每一次动力革命都有类似的回声。当年工厂从蒸汽机转向电动机时,早期的工程师以为只要把中央蒸汽机拔掉、换成一台大电机拉动皮带就能完事。结果生产效率几乎毫无起色,直到整整一代人重构了整座车间的流水线结构,电力真正的威力才显现出来。
今天具身智能面临着近乎一致的处境。数字逻辑的迭代速度一日千里,但现实世界中的重力、摩擦力、散热极限与网络延迟,依然遵循着顽固的旧法则。
- 结论.HomeBody 的价值不在于证明了大模型接管机器人的终局,而在于它诚实地展示了妥协——如果想让今天的多模态大脑走进物理世界,就必须接受外挂空间记忆、依赖本地算力、忍受动作卡顿的工程折中。
真正的通用家政机器人,远没有演示视频剪辑出来的那么轻盈。当机械手指在热保护触发前慢慢冷却下来,算法与现实之间的拉锯战,才刚刚开打。