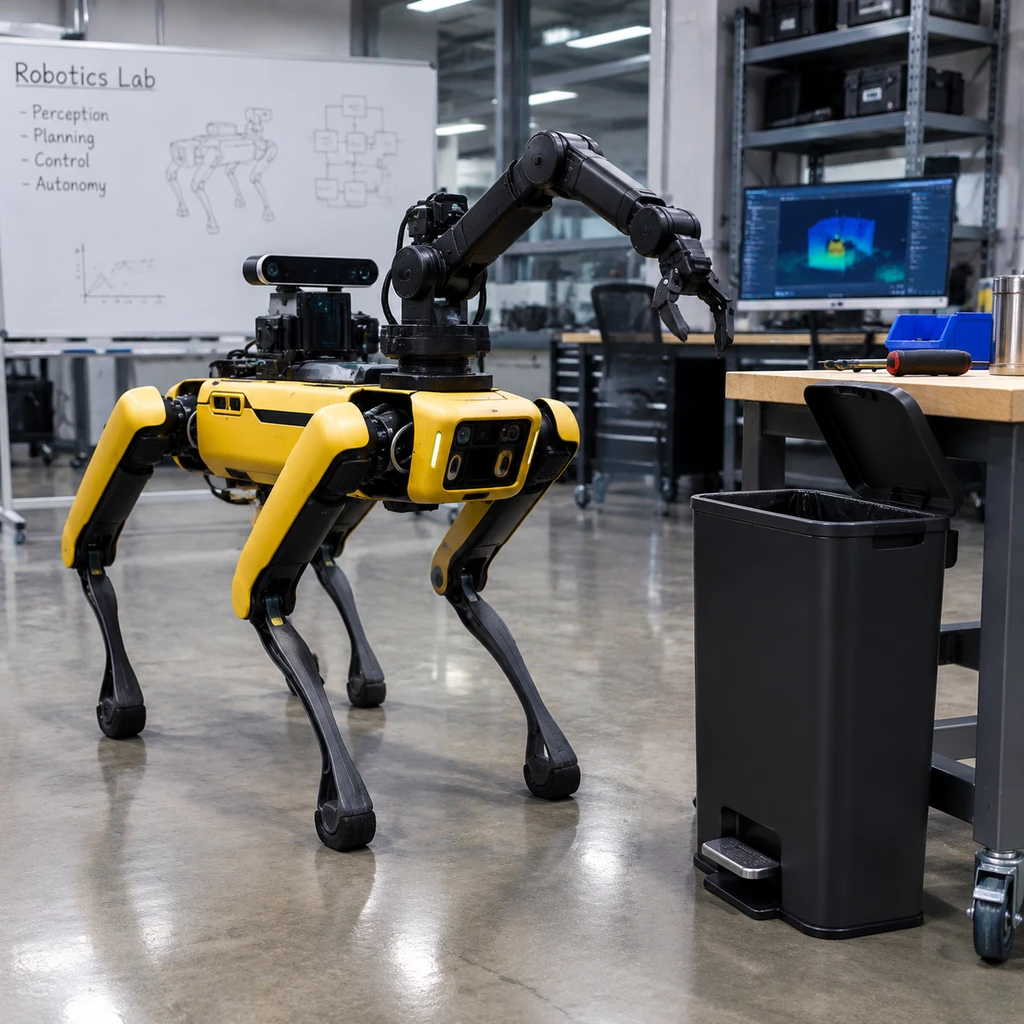
2026年10月13日,Google DeepMind发布了Gemini 4 Argon在机器人研发全生命周期的系列成果。在这场展示中,新模型在具身空间推理基准ERQA上拿到了87.0%的准确率,不仅压过竞品,还展示了直接驱使四足机械狗踩垃圾桶、操作机械臂倒杯子收纳纸巾等直观场景。
然而,将这一突破直接等同于大模型已能开箱操作真实机械,是当前具身领域最容易产生的认知错位。Argon展现出的强大,是多模态大模型在物理仿真与代码生成层面的工具化跃迁;剥离掉实验室精心搭建的视觉标定与代码脚手架,从答题卡走向物理世界的动态控制,仍有核心工程屏障尚未打通。
静态做题高分,不等于实体控制成功率
评测基准的数字确实抢眼。在ERQA(Embodied Reasoning Question Answering)基准测试的Tool off模式下,Gemini 4 Argon在400道题中跑出87.0%的准确率,超过了Claude Opus 5.5的82.3%、GPT-6 Astra的81.0%以及Claude Fable 5.1的74.0%。
对比自研前序版本,DeepMind此前发布的Robotics ER 2得分为78.5%,Robotics ER 1.6为72.5%,而早期的GPT 5.6 Sol仅有43.2%。技术进步的斜率显而易见,但必须看清ERQA测试本身的边界。
ERQA由Google DeepMind于2025年提出,测试集包含400道围绕3D环境、空间布局与状态估计构建的多模态选择题,其中28%包含多图输入。这套试卷考察的是静态场景下的视觉问答能力。在选择题里选出正确的旋转角度或抓取位置,与让真实的机械爪在物理世界中克服摩擦力、材质形变完成抓取,完全是两码事。高分说明模型看懂了静态物理逻辑,却无法直接背书其物理实操的抗扰动能力。
零样本控制背后,藏着严密的工程线束
在官方演示中,最吸睛的莫过于让波士顿动力Spot机械狗踩开脚踏垃圾桶扔易拉罐,以及机械臂在台面上扶正倒地的杯子并将纸巾塞入。官方将其概括为通用推理能力的下放,但若仔细拆解底层提示词与控制流,会发现现场并非端到端神经网络的直接输出。
以机械臂调整杯子为例,整个零样本闭环之所以能够稳定运转,关键在于工程师预先铺设的几何辅助。机械臂的腕部相机输入被直接打上了投射的2cm世界坐标网格、爪尖十字准星、夹爪开合范围线以及长轴指示器。模型并非凭借直觉判断三维深度,而是在一张被几何尺标铺满的画面上提取数字。
控制机制的核心在于代码化调度。Argon并不负责输出电机的原始力矩或关节轨迹,而是输出预先写好的高级动作API,例如带有接触检测的位移指令和逆投影计算。在Spot的演示中,模型还要调动足部校验器与手部校验器组成的多智能体群进行反复核对,再结合MuJoCo构建数字孪生,在虚拟空间中先验证三腿站立的平衡性。
所谓通用的物理推理,眼下离不开人类工程师为它量身定做的感知脚手架。
这种高度封装的工程线束极具价值,能把混乱的现实世界约束在整齐的接口内,但这也意味着,脱离这些精密的API封装与辅助标尺,模型直接面对非结构化复杂场景时的泛化水平还要打个问号。
- 风险.目前的零样本控制严重依赖严苛的视觉预标定与手写动作API,一旦场景缺乏结构化基元,控制链极易发生中断。
消失的延迟数据,以及仿真资产的真实溢价
翻阅Google公布的技术文档,最让从业者介意的不是它展示了什么,而是它省略了什么。截至2026年10月13日,官方未披露任何第三方评测的延迟数据,诸如p50与p95单步推理延迟、网络往返耗时以及动作超时率等均处于缺位状态。
机械控制对实时性有着硬性要求。双足行走或手部灵巧抓握往往需要数十甚至上百赫兹的高频闭环响应。大语言模型复杂的自注意力计算天然存在秒级或数百毫秒的时延,Google在模型卡中同样坦承模型存在偶发性变慢、推理超时和幻觉风险。将一个偶发超时的模型直接置入实时控制回线,在工业与硬件操作中隐藏着不小的安全风险。
比起直接遥控机械臂,Argon当前更扎实、更具商业确定性的落点在仿真端。
具身智能的核心瓶颈在于高质量真实交互数据极其昂贵。Google在MuJoCo生成数据辅助VLA微调的实验中给出一组具体对照:利用仿真生成的4500多条模拟回合数据辅助训练后,真实机器人的任务成功率从56%提高到了75%,单任务平均耗时从35秒缩短到了24秒。
模型在Real2Sim环节展示的潜力正在于此:它能从第一视角人类视频或一张手绘草图中,自动完成网格凸分解,生成符合接触力学的MuJoCo环境,甚至重定向到76自由度的人形机器人轨迹上。
- 建议.硬件团队当前不必急于将庞大的VLM接入底层闭环伺服,将其作为高层任务规划器与离线仿真资产合成器,是投入产出比更高的路线。
对于硬件制造商与具身智能开发者而言,Gemini 4 Argon的参考坐标已经很清晰。它没有一夜之间解决物理控制中的延迟与动力学瓶颈,但它把多模态模型从单纯的聊天工具,推向了成熟的机器人数字工作台。下一步的关注重点已不在于发布会上的演示片段,而在于首批包含推理时延统计与实体机真实复现率的独立评测何时落地。