直接给系外行星拍照,难在如何擦掉宿主恒星刺眼的残余眩光。2026 年 11 月 4 日,Rodrigo Ferrer-Chavez 等人在《Nature》发表论文,推出名为 FLIP 的物理机器学习软件,通过为韦伯太空望远镜(JWST)的近红外相机(NIRCam)构建包含 100 万个参数的光学模型,在测试数据中将暗弱行星的探测灵敏度较标准处理流程提升了 2 至 15 倍。借助这套软件,研究团队首次在 JWST 的 F430M 滤光片(波长约 4.3 微米,可用于探测二氧化碳)归档数据中,找回了此前被传统算法彻底漏掉的已知系外行星 51 Eridani b。
很容易把这项进展当成给太空望远镜加了一层常规的 AI 降噪滤镜。但卡住 JWST 脖子的并非像素不够,而是硬件在轨的望远镜稳定性极限。哪怕太空望远镜装了物理日冕仪遮挡绝大部分恒星光芒,镜面的细微缺陷、热形变和极其微小的指向抖动,依然会在焦平面上留下噪点般的残余星光散斑;FLIP 真正改写的是天文学家消除这些散斑的底层账本——用动态的物理光学数字孪生,取代了统治学界多年的静态经验统计。
为什么传统算法会被 10° 滚转角和热漂移卡死
要从残余星光里抠出比恒星暗数万倍的行星,天文学界过去的主力工具是封装了 pyKLIP 的 spaceKLIP 软件以及 JWST 官方流水线 calwebb_coron3。这类传统方法的核心是主成分分析算法(KLIP/PCA),依赖角度差分成像(ADI)或参考星差分成像(RDI)来估算并减去星光点扩散函数(PSF)。
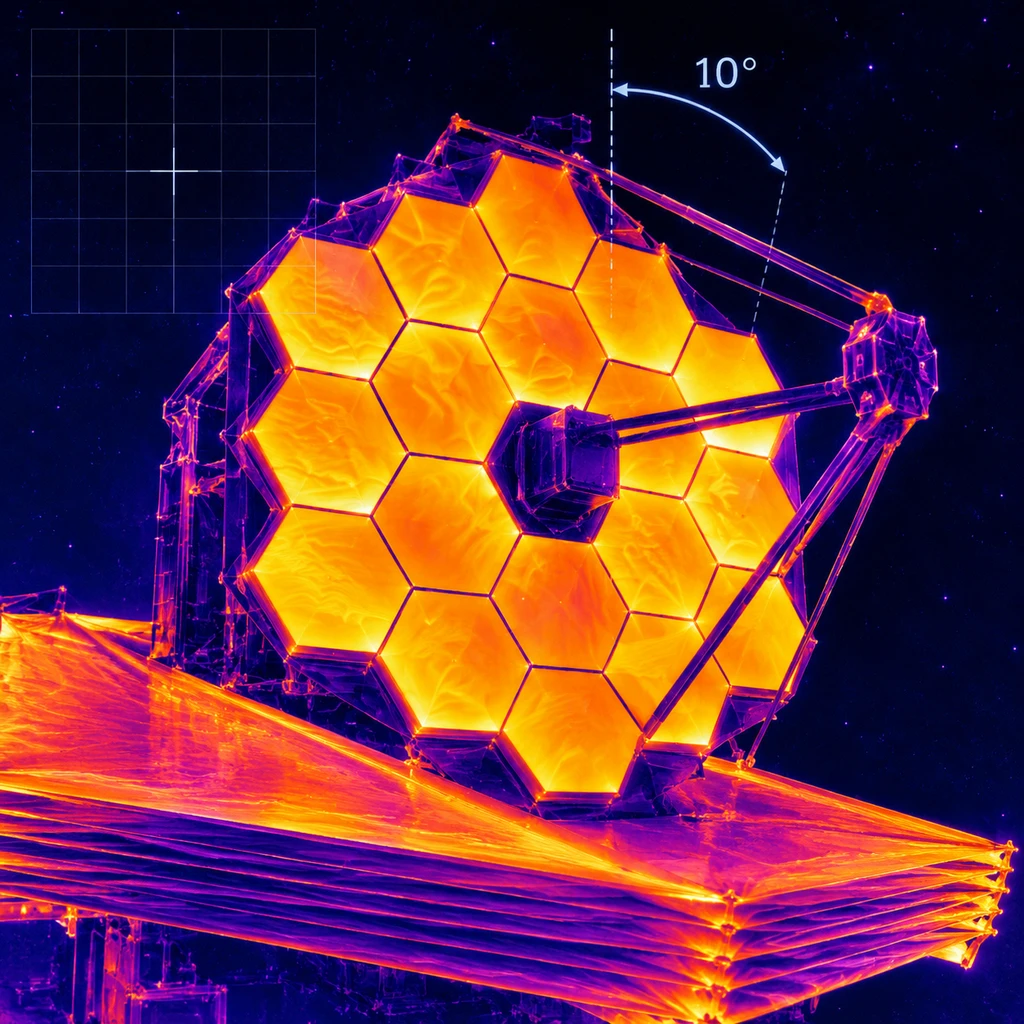
这套经验方法在 JWST 上撞上了硬墙。JWST 受限于防晒罩设计,在轨滚转角被严格限制在约 10° 以内;使用角度差分成像时,伴星在图像上的旋转位移极小,算法在减除星光时极易把行星信号当成背景噪点一起抹掉,造成自减除。如果改用参考星差分成像,即先拍一颗没有行星的参考星来建立图库,望远镜在两次观测之间又会发生微小的指向漂移和热形变。静态的经验参考星图库无法完美复现动态变化的光学波前状态,残留的散斑噪声就此锁死了探测下限。
FLIP 换掉了整套减法逻辑。研究团队把 NIRCam 的物理光学规律直接写进代码,建立了一个拥有 $10^6$ 个可调参数的硬件物理模型。过去天文学家不敢走这条路,是因为现代太空望远镜影响成像的变量太多,哪怕拿着全套工程图纸,要在百万级参数里算出准确的瞬态点扩散函数,计算量也大到无法承受。
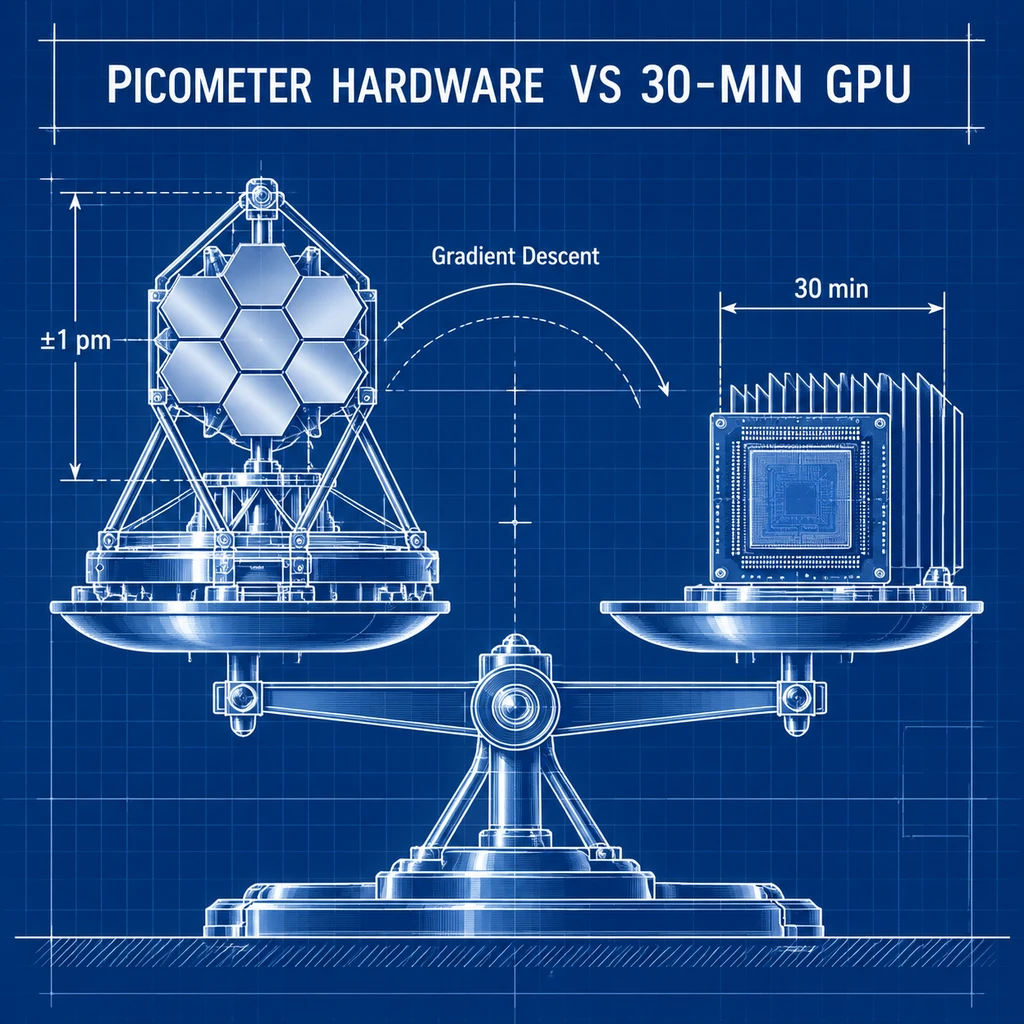
生成式 AI 浪潮催生的算力工具顺手解决了这个天体物理难题。FLIP 借用了训练大型神经网络的核心数学工具梯度下降,直接放到现成的 GPU 上跑。算法先从模拟的点扩散函数出发,用真实参考星数据优化百万个物理参数,在当前主流 GPU 上只需要跑半个多小时;接着,研究人员再把模型放到真正要分析的目标科学图像上做二次微调,精准捕捉观测当下的指向和波前差异。
用算力模拟镜片形变,本质是拿地面 GPU 时间换太空望远镜的硬件精度。
在对已知拥有年轻温热巨行星的恒星系统(HIP 65426 与 51 Eridani)测试时,FLIP 将图像信噪比提升了 1.5 至 2 倍,并让 51 Eridani b 在 4.3 微米波段首次显形;而在另一颗每次观测状态变化极大、暂无已知行星的恒星 TYC 5899 上,FLIP 将探测灵敏度直接拉高了 15 倍。
最高 15 倍增益背后的代价:过度减除与假阳性暗礁
把灵敏度提升 15 倍当成所有 JWST 图像的通用乘数,会低估高对比度成像的统计学凶险。
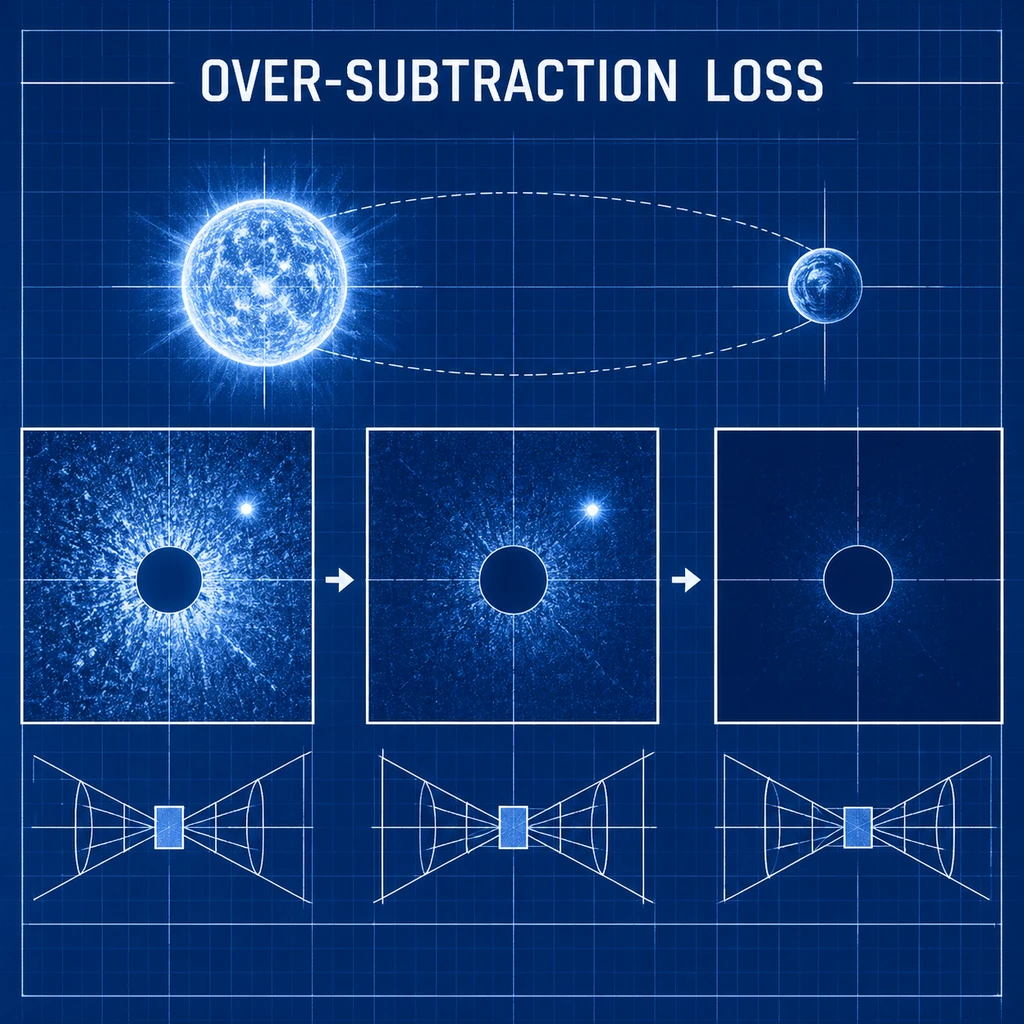
百万级参数的自由度是一把双刃剑。当 FLIP 拼命调整参数去迎合目标图像、试图把残余星光擦得一干二净时,模型极易发生过度减除——把真正的暗弱行星信号也当成光学散斑的一部分吸纳进恒星模型里,导致残差图看着极其干净,行星却被算法联手抹掉了。衡量这类高自由度软件的真实收益,不能只看表面的背景噪声降了多少,必须经过严苛的人造伴星注入与恢复校准测试,确认行星信号的通量没有在拟合过程中受损。
找回已知的 51 Eridani b,和盲搜发现一颗全新行星,中间还隔着两道现实门槛:
- 硬件采样策略的边际递减软件不是唯一能提效的环节。空间望远镜科学研究所(STScI)此前已验证,在观测参考星时采用小网格抖动策略,单靠硬件采样就能在内工作角附近为 NIRCam 带来约 3 至 5 倍、为中红外仪器(MIRI)带来约 10 倍的对比度提升。FLIP 的 2 至 15 倍增益是在特定测试集上跑出来的,当它与先进的微抖动观测策略叠加时,两者究竟能协同倍增,还是因为抢夺同一块噪声空间而边际递减,目前还没有定论。
- 探测器伪影与盲测缺失在小角距下寻找未知行星,极易撞上小样本统计偏差。更棘手的是硬件底层的假阳性陷阱——Vasan 等人在 2025 年的研究就曾指出,JWST 的 MIRI 探测器在观测亮星后会留下负向残像(persistence),经过星光减除算法反转后,会在图像上变成一个酷似行星的正向亮斑。目前整个 JWST 直接成像软件生态仍缺乏跨观测模式的独立盲测基准。
- 风险.高自由度物理模型在强行拟合瞬态波前时存在吞噬微弱伴星信号的过度减除隐患,且从 NIRCam 推广至中红外 MIRI 时需额外跨越探测器负向残像反转造成的假阳性雷区。
旧归档数据的免费淘金热与下一代望远镜的算账方式
尽管存在盲搜边界,FLIP 依然给天文学界递上了一把立刻能用的铲子。
最直接的受益者是系外行星归档数据研究者。JWST 的观测机时极其昂贵且竞争惨烈,而 Godoy 等人 2024 年的 ESCAPE 项目早就证明,JWST/NIRCam 日冕仪在小角距下的实际表现,距离理论上的基础光子噪声极限还有一大截空间。这意味着大量已经拍完、躺在数据库里的 JWST 历史照片,其实已经录下了更冷、更老、质量更小的行星光子,只是被传统 KLIP 算法留下的散斑噪声盖住了。各研究团队完全不需要申请哪怕一秒钟的新望远镜机时,直接拿 FLIP 重新清洗过往的 NIRCam 归档数据,就能像这次挖出 4.3 微米波段的 51 Eridani b 一样,白捡一批系外行星的大气光谱。
再往远看一步,这套方法正在松动下一代旗舰空间望远镜的工程铁律。过去设计像未来的宜居世界天文台(Habitable Worlds Observatory)这类旨在直接拍摄类地行星的任务,工程师必须把机械和热稳定性逼到皮米(万亿分之一米)级别,为此付出天价的硬件研发成本。如果通过反向追踪 FLIP 参数变化最剧烈的位置,既能帮地面工程师诊断在轨望远镜的硬件状态,又能用地面半小时的 GPU 算力稳稳填平在轨的热漂移坑,未来的太空望远镜就不必把所有预算都砸在死磕极限刚性上。
接下来检验 FLIP 成色的只有三件事:代码能否顺利开源并并入 spaceKLIP 或 STScI 的标准流水线、这套物理模型能不能啃下假阳性机制更复杂的 MIRI 中红外数据,以及它何时能不再依赖已知坐标,真正独立盲搜出第一颗人类此前从未见过的暗弱系外行星。