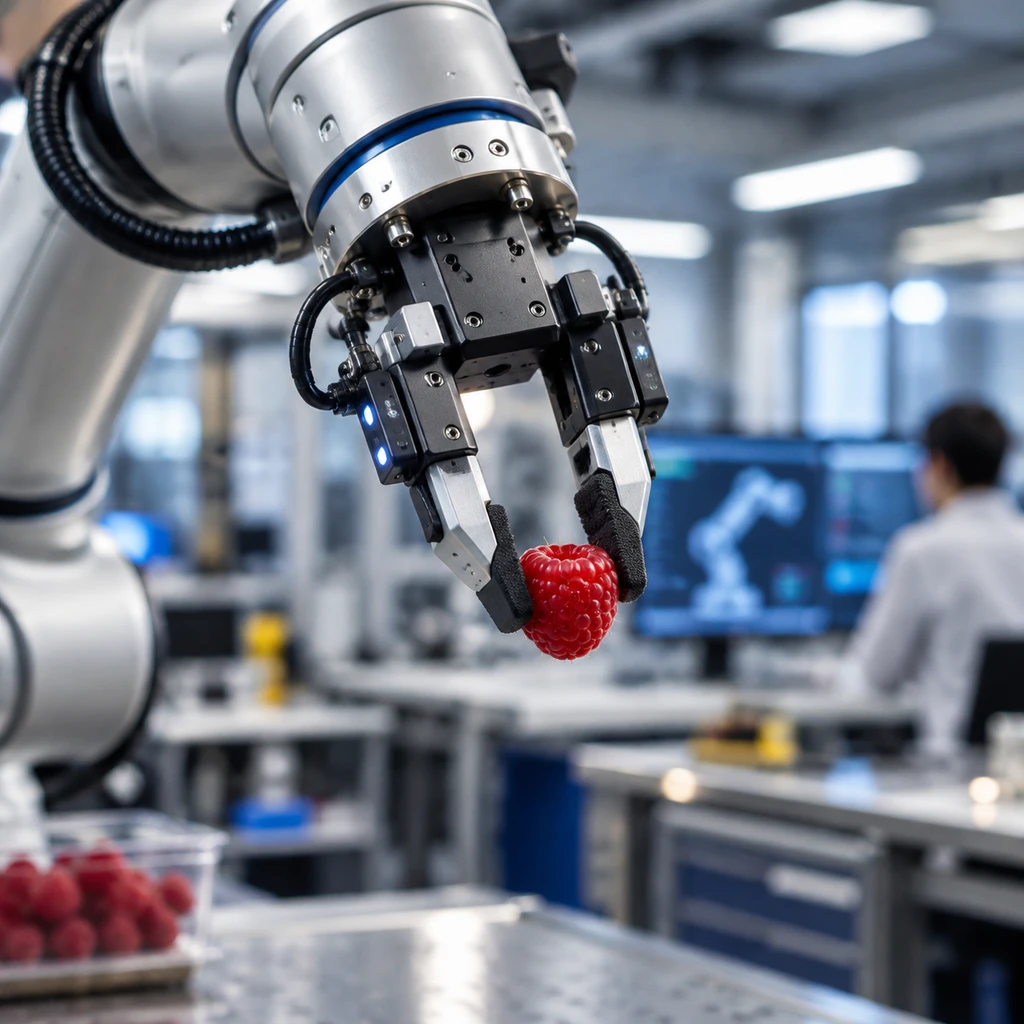
由 MIT 教授 Pulkit Agrawal 与前 Google DeepMind 研究员 Tuomas Haarnoja 联合创立的具身智能公司 Eka Robotics,刚刚以 14.5 亿美元 的投后估值完成了 1.5 亿美元 A 轮融资,由 a16z 与 F-Prime 领投。在机械臂抓取演示里,沉重坚硬的机械臂以极高速度扑向人类手臂,却在接触前精准减速并轻柔触碰,甚至能毫发无伤地拿起一颗娇嫩的树莓。
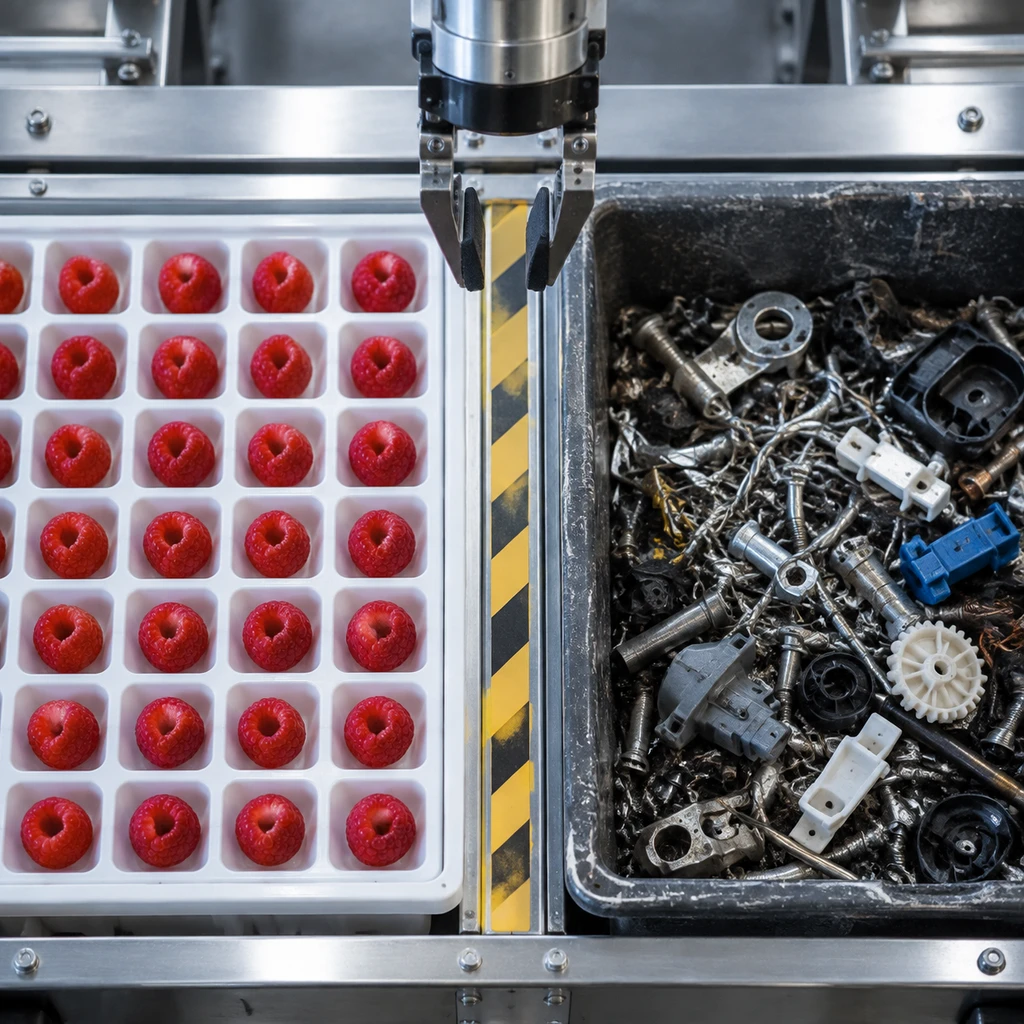
Eka 宣称其机器人每小时可抓取约 1,500 次 重量至多 1 kg 的物体,抓取成功率超过 95%,速度达到人类基准(约 600 次/小时)的 2.5 倍。然而,当具身智能在资本市场被捧成超人类神话时,往往也是行业该停下来仔细审视证据链的时刻。
树莓背后的背书玄机与数据黑箱
这笔巨额融资目前主要停留在独家媒体报道与投资机构名录更新阶段。虽然 a16z 官网已将 Eka Robotics 列入被投企业,但截至报道发布,Eka、a16z 与 F-Prime 均未公开带有具体金额与估值的官方新闻稿。
不仅披露形式显得微妙,更值得推敲的是技术背书的独立性。在相关报道中,知名机器人学者 Rodney Brooks 被引述为印证非力觉模型必将失败的技术权威,以此反衬 Eka 力控方案的高明。然而公开资料显示,Brooks 本人正是 Eka Robotics 的顾问委员会成员。把利益相关方的内部顾问当成外部独立学者来背书,难免让这份权威性打了折扣。
更关键的问题在于性能数据的严谨性。截至 2026 年 10 月,公开渠道不存在任何支持其 1,500 次时速与 95% 成功率的 Eka 官方学术论文、公开评测协议或底层测试报告。
这 1,500 次分拣是在整齐摆放的已知物体上跑出来的,还是在乱序堆叠的未知物料堆里拿到的?平均单次循环仅 2.4 秒的超高速率,是否将抓取失败后的重新尝试时间计入在内?在没有标准测试集的前提下,这样的跑分更像是一次精心挑选的演示,而非可复现的工业测试。
最后一毫米的物理硬壁
过去两年,具身智能领域的主流路线一直由视觉-语言-动作(VLA)大模型主导。无论是 Physical Intelligence 的 π0、π0.7,还是 Skild AI 的 S1,核心假设大多依赖人类遥操作示教与海量真实视频数据,试图让机器人靠眼睛看懂场景并生成动作轨迹。
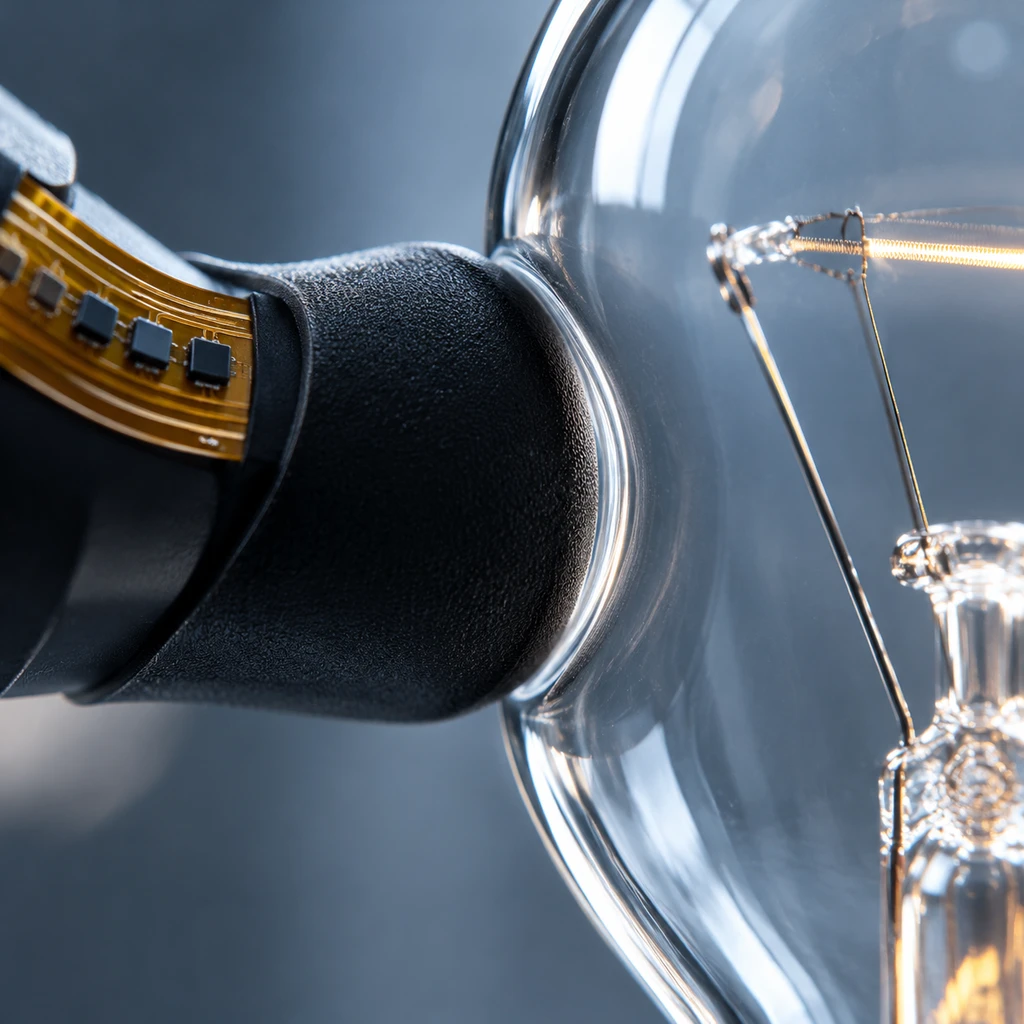
但视觉推断和物理接触力学之间存在一道天然鸿沟。眼睛可以看清物体的位置与大致姿态,却感知不到触碰那一瞬间微小的形变和摩擦力。如果不接入高频力反馈,大模型控制的机械爪面对柔软易碎的物品,要么因为用力过猛直接捏碎,要么因为力道不足频繁脱落。
Eka 创始人试图用强化学习打破数据瓶颈。他们将这套系统定义为力智能(Force Intelligence),主张把视觉-语言-动作替换为视觉-力-动作。通过在高保真物理仿真器中模拟复杂的受力环境,机器人在几分钟内就能生成数千小时的受力交互经验,绕开了极其昂贵的人工示教。
触觉决定了抓取的下限,单纯靠视觉推断受力,就像蒙着双层手套穿针引线。
Wired 记者的实地探访确实确认了其实体夹爪具备轻柔触碰、拧灯泡和抓取食品的能力。但团队在对外展示惊艳效果的同时,对底层的关键工程细节守口如瓶,专用力传感器的采样频率、分辨率、控制带宽以及仿真到真实的标定算法均未公开。
更进一步看,力感知并非 Eka 独有的护城河。学术界早已有类似 Tactile-VLA 的研究,证明现有 VLA 架构同样能够吸纳力觉信号;Skild AI 等团队也在大量运用仿真环境训练模型。把高频力控包装成颠覆 VLA 的新概念,商业宣发意味明显大于底层技术的断层突破。
走出仿真笼子,工业账本还未结清
从实验室走向工业生产线,真正的试金石从不是抓起树莓的温柔,而是数万次循环后的坚固与耐久。
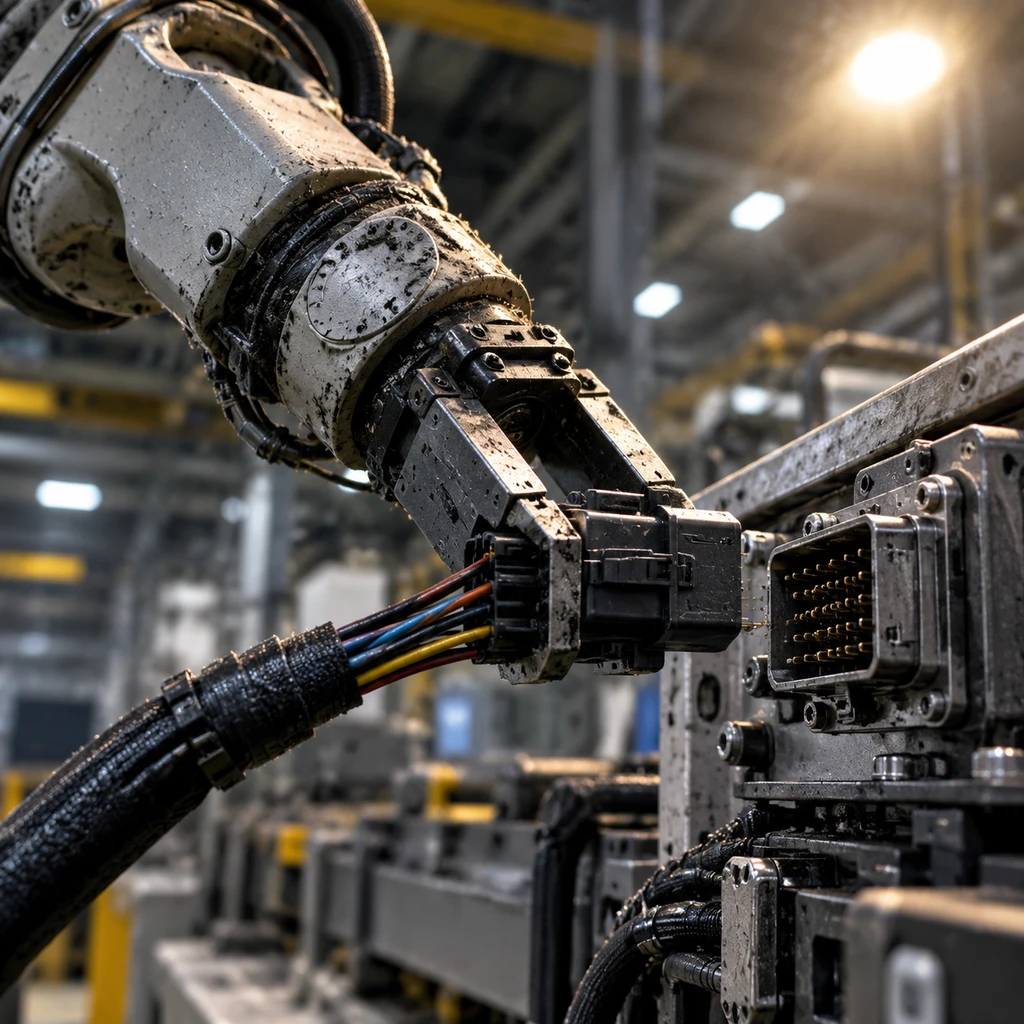
古人讲不登高山不知天之高,不临深溪不知地之厚。实验室的物理仿真器无论计算得多精准,都无法完全复现流水线上的灰尘油污、机械震动、物料磨损以及长时间高速摩擦带来的传感器温漂。Eka 自研的夹爪硬件成本虽然宣称控制在 1,000 美元以内,额定寿命为 500 万次循环,但与主流工业机械臂动辄 2,000 万次循环 的耐久基准相比,依然存在不小的可靠性差距。
- 风险.若缺乏严密公开的工业场景基准测评,一旦低成本夹爪在高强度作业中遭遇传感器漂移或机械疲劳,实验室内的超人类速度就会在产线报废率面前失去商业说服力。
面对分拣和线缆插拔这类容错率极低的工业场景,高估值带来的光环往往会迅速被严苛的投资回报周期稀释。通用语义理解和毫秒级接触力控制的融合固然是具身智能的必经之路,但要证明自己是工业革新者而非估值泡沫,Eka 接下来需要的不再是媒体镜头前的树莓测试,而是一份坦白面对同行评议的数据白皮书与经受住产线检验的客户留存答卷。