在机器人领域,如果说视觉捕捉是让机器看懂操作,那么如何让机器学会使劲——即感知动作背后的力度和触觉反馈——就是具身智能绕不开的深水区。
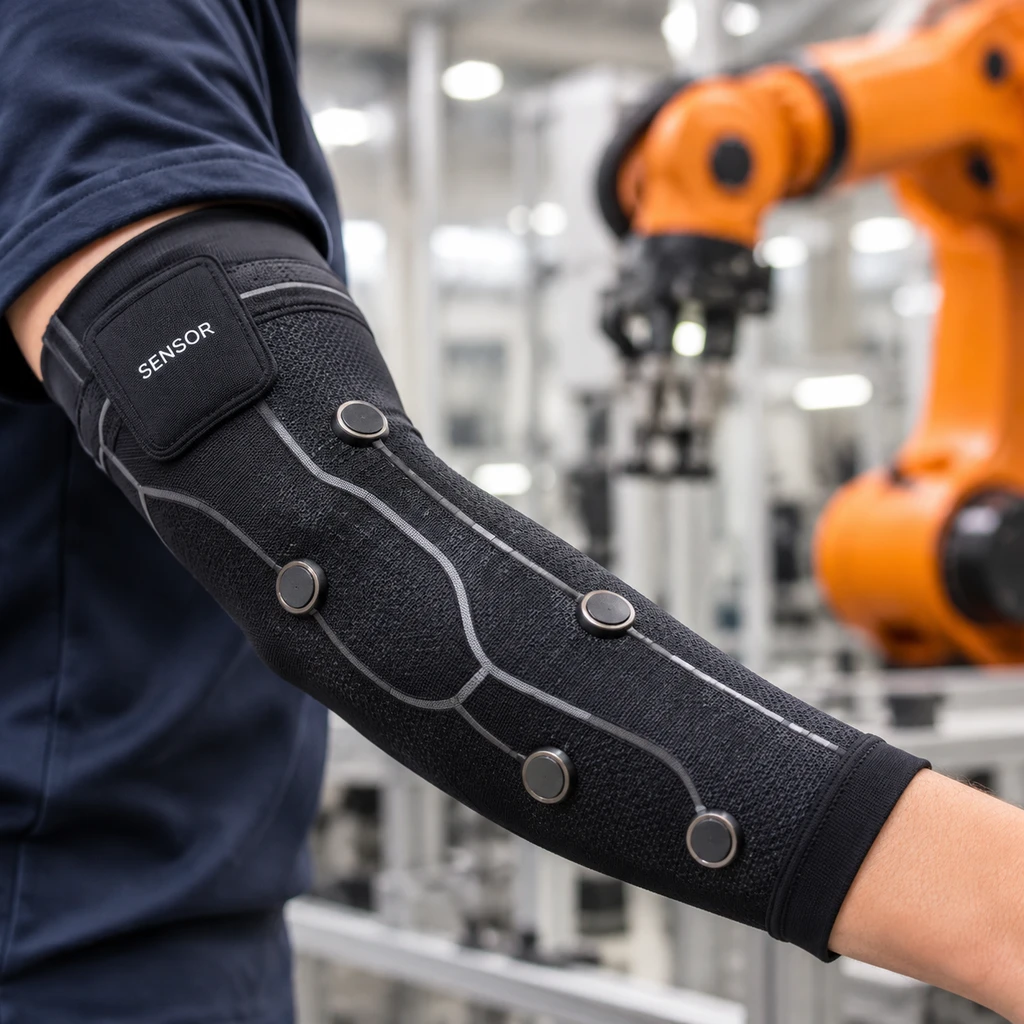
初创公司 Axonnic (YC F26) 最近在 Hacker News 上公开了他们的方案,一套集成 64 通道表面肌电图 (sEMG) 的前臂套。这套设备的核心逻辑不是去盯着机器人的手,而是通过读取人类佩戴者前臂的肌肉电信号,来解码手指的精细动作及指尖受力。这填补了当前主流视觉捕捉技术的一个核心盲区,即动作可以被记录,但动作背后的肌肉张力与力度意图往往在视频中丢失了。
根据 Axonnic 提供的数据,他们在 215 秒的测试中,跨穿戴设备的姿态角误差仅为 6.9°。这一指标在实验室环境下表现亮眼,甚至在 Meta 的 emg2pose 数据集比对中略优于基准。然而,这种实验室精度与工业现场之间存在显著的认知鸿沟。
工业环境的复杂性远超实验室的测力计。机器人的精密装配任务,如缝纫或复杂零部件抓取,要求极高的鲁棒性,而肌电信号本身极其娇贵:
- 校准成本高.电极位置微小的偏移或肌肉疲劳引起的基线漂移,都会导致数据准确性大幅下降。
- 力觉的真伪.公司目前的力学估算基准大多源于对测力计的校准,而非实际作业场景中接触物体的真实物理反作用力。
这正是这台设备争议的核心。对于年产量巨大的制造商而言,购买一套 1.2 万美元的袖套,本质上是在购买一套人类专家技能训练库。如果佩戴者在 8 小时轮班后由于疲劳导致数据质量衰减,那么这套昂贵硬件的 ROI 就会瞬间崩塌。
目前 Axonnic 已经拿到了欧洲制造商的意向书,这说明工业界确实存在对高保真技能数据的刚需。他们试图在 Manus 的物理手套和 Meta 的消费级腕带之间找到一个独特生态位:通过牺牲便携性和低成本,换取能够直接供给机器人学习算法的高密度、多维度肌电数据。
- 风险.目前的力觉推断高度依赖实验室测力计校准,一旦迁移至缝纫、装配等非结构化作业环境,其力学精度的衰减幅度可能是该产品能否真正商业化交付的生死线。
接下来要观察的不是他们的演示视频有多酷,而是那套 1.2 万美元的硬件在褪去原型机光环后,能否在长达几小时的工业流水线作业中,维持住那 6.9° 的姿态误差。如果答案是否定的,那么这依然只是一个极其昂贵的科学玩具。
具身智能的进步,往往不在于模型参数的堆叠,而在于能否在真实生产噪声中,提取出那几毫伏真实的动作语法。