15.15 公里对 0.25 公里。NVIDIA 发布车载驾驶模型 Alpamayo 2 Edge,在自家的 AlpaSim 仿真中,它两次责任事故之间的行驶距离约为 Qwen-Drive-1.0 的 60 倍。这个差距值得认真看,也值得沿着测试链追一遍。换一套公开输入,成绩已经变了;接上整车,真正起作用的还得是系统选中并下发的那条轨迹。
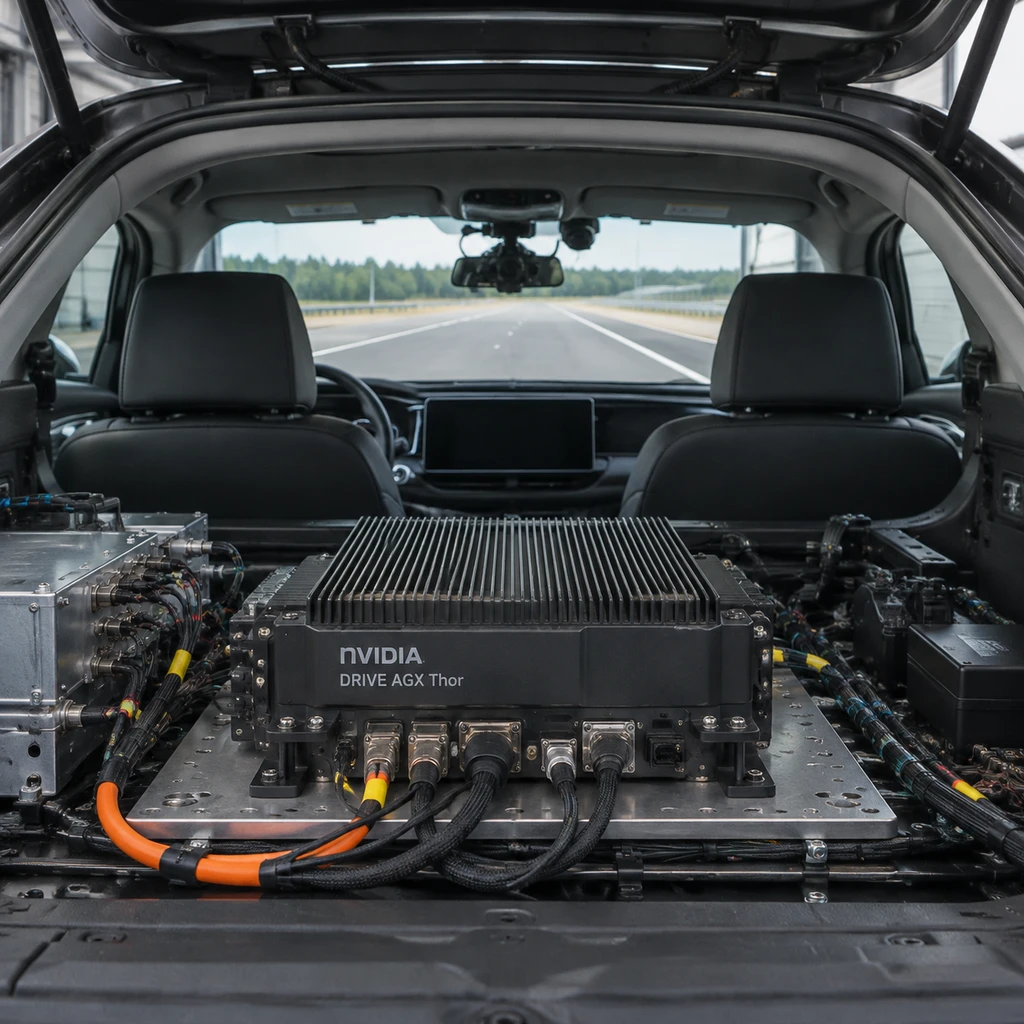
Edge 读取 6 路摄像头画面、导航指令和车辆历史位姿,规划未来 6.4 秒的轨迹,必要时还会写出决策理由。NVIDIA 把它归为 2B 级,模型卡列出 2.45B 主干和 0.2B 动作专家,Hugging Face 元数据则显示 3B。它瞄准的是车载 DRIVE AGX Thor。
车载延迟,从哪里开始计时
模型卡只记录了单张 H100 80GB 上的 BF16 PyTorch 验证,没有给出 Thor 的 FP8 延迟。160 至 190 ms 来自 NVIDIA 另一套测试,用 FP8 和 TensorRT 优化后,在 DRIVE AGX Thor 上从像素输入计到轨迹输出。演示里 AlpaSim 的 13.02 Hz 则是持续更新频率,公开材料没交代足够的运行细节,不能拿它反推单次延迟。
合作方 Embedl 报出的中位延迟是 91.9 ms,p90 是 140.3 ms。但它只在 Jetson AGX Thor 上回放了一段日志,输入已在 GPU 上才开始计时;语言模型用 NVFP4,视觉编码器和动作专家用 MXFP8。硬件、量化方案和起跑线都变了。车厂真正要问的是,复杂场景下,从图像进入到选定轨迹交付,最慢的那批请求要等多久,又有多少会超时。
仿真里的 60 倍,换一套输入再看
15.15 公里来自 NVIDIA 在 875 个场景中的测试,0.25 公里也是 NVIDIA 跑出的对照结果。这类仿真会让模型的动作改变接下来的场景,比在固定日志里比谁更贴近参考轨迹有用。但场景怎么选、事故怎么算、两边如何选轨,都会影响差距。
NVIDIA 按模型卡输入复跑,得到 14.85 ± 1.63 公里/次责任事故;换成替换了车头罩纹理的公开预设,结果是 12.99 ± 0.63。这不推翻头条成绩,也不能把变化单独归因于纹理。两组都由 NVIDIA 复跑,还缺按同一输入和判定规则进行的独立对照。
<svg viewBox='0 0 640 228' width='100%' height='228' role='img' aria-label='AlpaSim 中 Edge 的三组责任事故间距'>
<rect x='1' y='1' width='638' height='226' rx='8' fill='#fbf9f4' stroke='#e2dccf'/>
<text x='28' y='36' font-size='20' font-weight='bold' fill='#b25a3a'>事故间距随设定变化</text>
<line x1='28' y1='52' x2='612' y2='52' stroke='#e2dccf' stroke-width='1'/>
<text x='612' y='76' text-anchor='end' font-size='13' fill='#7a7266'>公里/次责任事故</text>
<text x='28' y='111' font-size='16' fill='#2c2822'>模型卡成绩</text><rect x='150' y='94' width='310' height='20' rx='3' fill='#b25a3a'/><text x='612' y='111' text-anchor='end' font-size='16' font-weight='bold' fill='#2c2822'>15.15</text>
<text x='28' y='151' font-size='16' fill='#2c2822'>原输入复跑</text><rect x='150' y='134' width='304' height='20' rx='3' fill='#e2dccf'/><text x='612' y='151' text-anchor='end' font-size='16' fill='#2c2822'>14.85</text>
<text x='28' y='191' font-size='16' fill='#2c2822'>公开预设复跑</text><rect x='150' y='174' width='266' height='20' rx='3' fill='#e2dccf'/><text x='612' y='191' text-anchor='end' font-size='16' fill='#2c2822'>12.99</text>
</svg>
同门的 Super 在 913 个场景里拿到 1.50 ± 0.13 的 AlpaSim Score,场景集和单位都不同,不能和 Edge 排座次。问答榜也一样。nuReasoning 的 48.67 是 Edge 的数值任务分;选项准确率另算,Edge 为 78.58%,Qwen-Drive-1.0 为 58.4%。后者的 LingoQA 在不同协议下报过 79.4 和 77.8,也不能直接拿来压 Edge 的 75.2。
车只执行被选中的那条轨迹
我认可 NVIDIA 对车载算力的取舍。让云端 Super 离线生成因果标注,再让 Edge 学;日常场景用简短标记代替完整解释,把生成开销留给难题。但解释里写了看见危险,还得检查轨迹有没有因此调整。遇到漏判或超时,也得看整车如何降级。
一名社区贡献者用单段日志、单个随机种子测过,六条候选里误差最小的一条,平均位移误差是 0.50 米;六条平均是 1.09 米。两者都没回答实际选轨的误差。事后对着参考轨迹挑优等生,不等于车开到路口时也能选中它。
<svg viewBox='0 0 640 172' width='100%' height='172' role='img' aria-label='从摄像头输入到轨迹下发的整车流程'>
<rect x='1' y='1' width='638' height='170' rx='8' fill='#fbf9f4' stroke='#e2dccf'/>
<text x='28' y='36' font-size='20' font-weight='bold' fill='#b25a3a'>候选轨迹还要过选轨关</text>
<line x1='28' y1='52' x2='612' y2='52' stroke='#e2dccf' stroke-width='1'/>
<rect x='28' y='83' width='124' height='52' rx='6' fill='#fbf9f4' stroke='#e2dccf'/><text x='90' y='115' text-anchor='middle' font-size='16' fill='#2c2822'>图像输入</text>
<line x1='158' y1='109' x2='173' y2='109' stroke='#7a7266'/><polygon points='173,105 179,109 173,113' fill='#7a7266'/>
<rect x='182' y='83' width='124' height='52' rx='6' fill='#fbf9f4' stroke='#e2dccf'/><text x='244' y='115' text-anchor='middle' font-size='16' fill='#2c2822'>生成候选</text>
<line x1='312' y1='109' x2='327' y2='109' stroke='#7a7266'/><polygon points='327,105 333,109 327,113' fill='#7a7266'/>
<rect x='336' y='83' width='124' height='52' rx='6' fill='#fbf9f4' stroke='#b25a3a'/><text x='398' y='115' text-anchor='middle' font-size='16' font-weight='bold' fill='#b25a3a'>整车选轨</text>
<line x1='466' y1='109' x2='481' y2='109' stroke='#7a7266'/><polygon points='481,105 487,109 481,113' fill='#7a7266'/>
<rect x='490' y='83' width='124' height='52' rx='6' fill='#fbf9f4' stroke='#e2dccf'/><text x='552' y='115' text-anchor='middle' font-size='16' fill='#2c2822'>下发给控制</text>
</svg>
实车演示离道路安全还有多远
Niulinx 展示了实车按交警指挥停车、在人行横道礼让。PORT 的伦敦结果来自街道录制重建后的仿真,没有上路实测。TIER IV 报告了 Autoware 集成和日本环境测试,车辆适配还在做。这些进展能说明模型已进入整车集成试验,但现有公开材料里,还没看到一份明确使用哪版发布权重、又同时披露道路里程、接管和事故的安全研究。
约 60 倍足以让工程团队认真复跑,离给道路安全背书还远。车厂接下来该把实际下发的轨迹纳入评分,用统一边界测复杂场景的尾延迟,再按运行条件公开道路记录。否则仿真里赢得再多,也算不清到了路口,整车有没有按时交出正确的那条轨迹。